- AI Fisik menggabungkan kemampuan penalaran AI dengan sistem mekanis untuk memahami dan bertindak dalam lingkungan fisik yang dinamis.
- Hal ini berbeda dari otomatisasi klasik karena kemampuannya untuk beradaptasi dengan variabilitas dan belajar dari simulasi melalui proses simulasi-ke-nyata.
- Penerapannya beragam, mulai dari logistik otonom dan pertanian presisi hingga bedah robotik dan pabrik pintar.
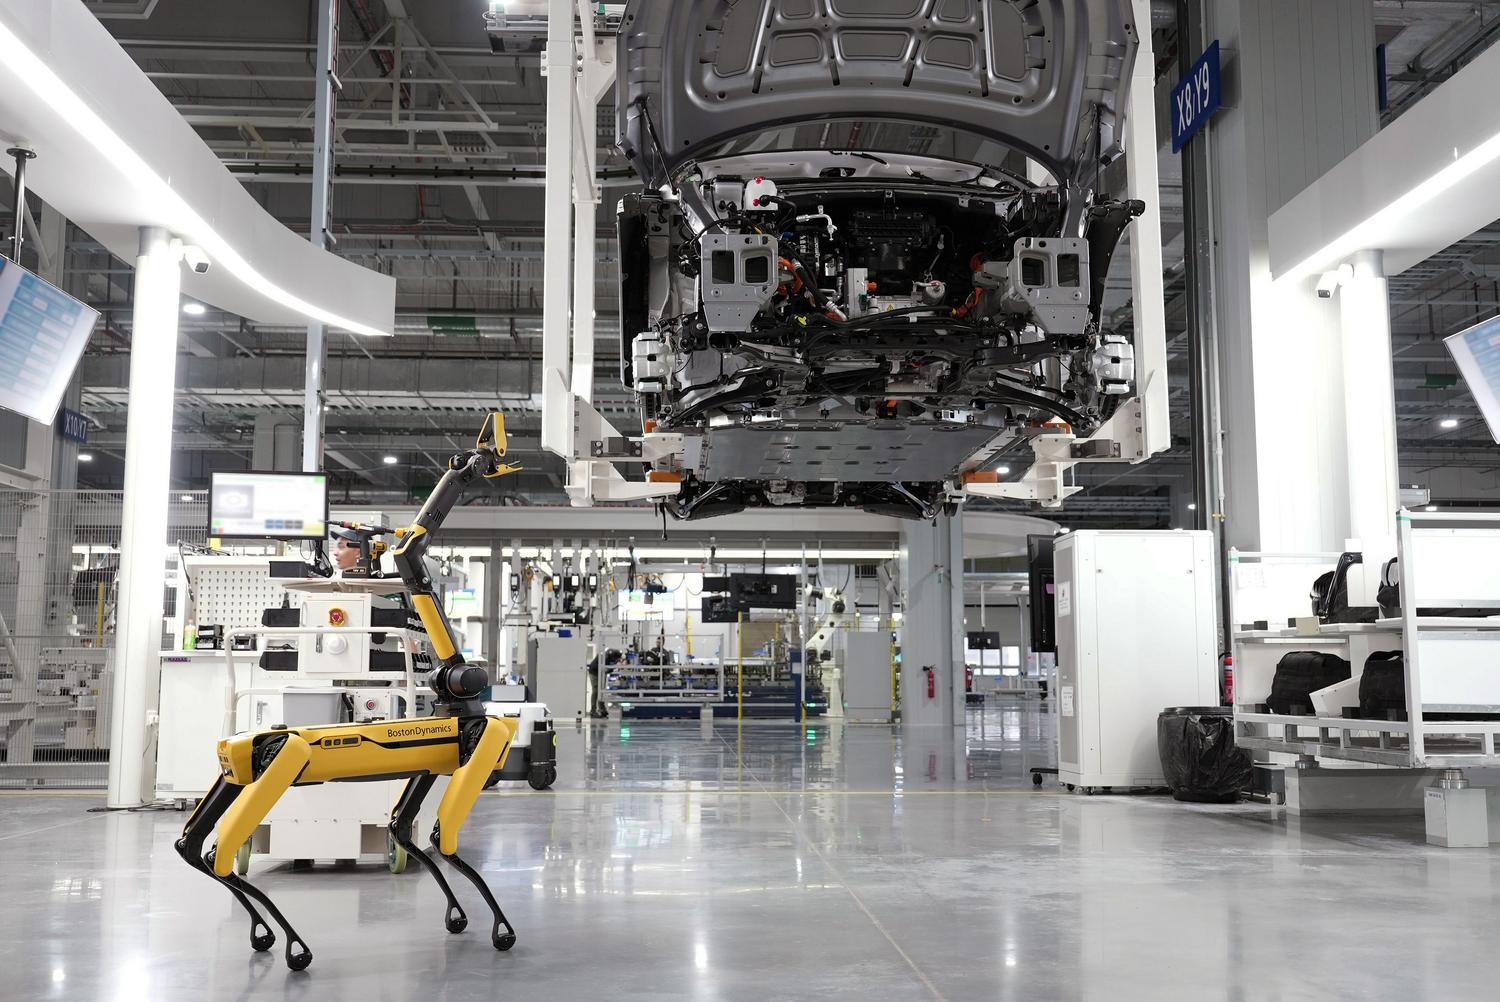
Anda mungkin terbiasa menganggap kecerdasan buatan sebagai entitas yang terkurung di layar, mampu menulis email, mendesain gambar yang menakjubkan, atau menulis kode dalam sekejap mata. Namun, kita memasuki tahap di mana AI telah memutuskan untuk keluar dari layar dan berinteraksi langsung dengan materi , gravitasi, dan gerakan. Di sinilah AI Fisik berperan, sebuah disiplin yang tidak hanya memproses data, tetapi juga berupaya memahami dan memanipulasi lingkungan fisik di sekitar kita.
Pada dasarnya, kita berbicara tentang melengkapi mesin, kendaraan, dan sensor dengan "otak" yang mampu memahami konteks dunia nyata dan mengeksekusi tindakan yang tepat. Ini bukan sekadar memprogram robot untuk mengulangi gerakan yang sama jutaan kali, tetapi tentang menciptakan sistem yang dapat mempertimbangkan apa yang harus dilakukan ketika suatu komponen tiba di posisi yang salah atau ketika seorang pejalan kaki menyeberangi jalur mobil otonom. Pada intinya, ini tentang memberikan kecerdasan bentuk fisik sehingga dapat beroperasi di tengah kekacauan dunia nyata.
Perbedaan utama: Dari digital ke nyata
Sederhananya, AI digital menyelesaikan tugasnya dengan mengirimkan file atau teks. Sebaliknya, AI fisik menyelesaikan prosesnya dengan menggerakkan aktuator atau roda . Sementara AI generatif berfokus pada perangkat lunak dan pembuatan konten, AI fisik mengatasi tantangan berat seperti gesekan, inersia, dan pencahayaan yang berubah-ubah, dengan mengandalkan pentingnya mempelajari fisika untuk berinteraksi dengan lingkungan.
Ada kesalahpahaman umum bahwa ini hanyalah "menempatkan chatbot di dalam robot." Model bahasa dapat memahami perintah "bersihkan meja," tetapi itu tidak memberi tahu cara menghitung lintasan lengan , berapa banyak gaya yang harus diterapkan tanpa memecahkan gelas, atau cara menghindari kursi. Untuk itu, dibutuhkan arsitektur kompleks yang menggabungkan visi, bahasa, dan aksi (model VLA), mengintegrasikan persepsi spasial dengan kontrol motorik waktu nyata .
Mesin teknologi: Bagaimana cara kerjanya sebenarnya?
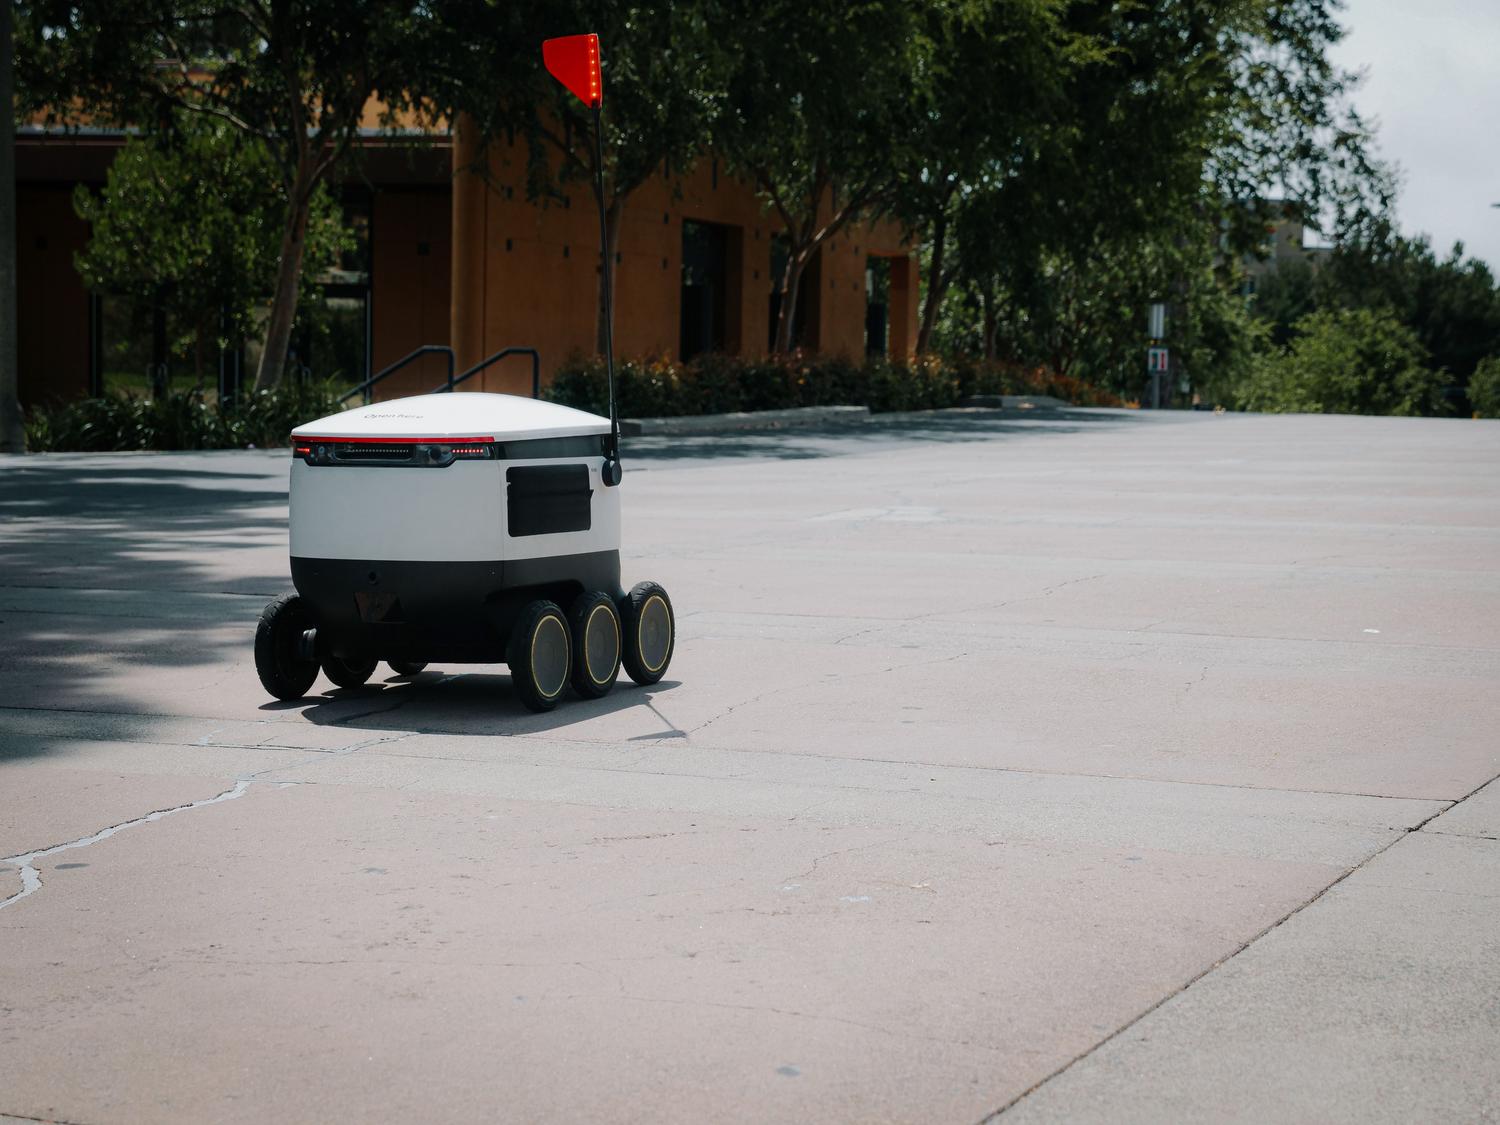
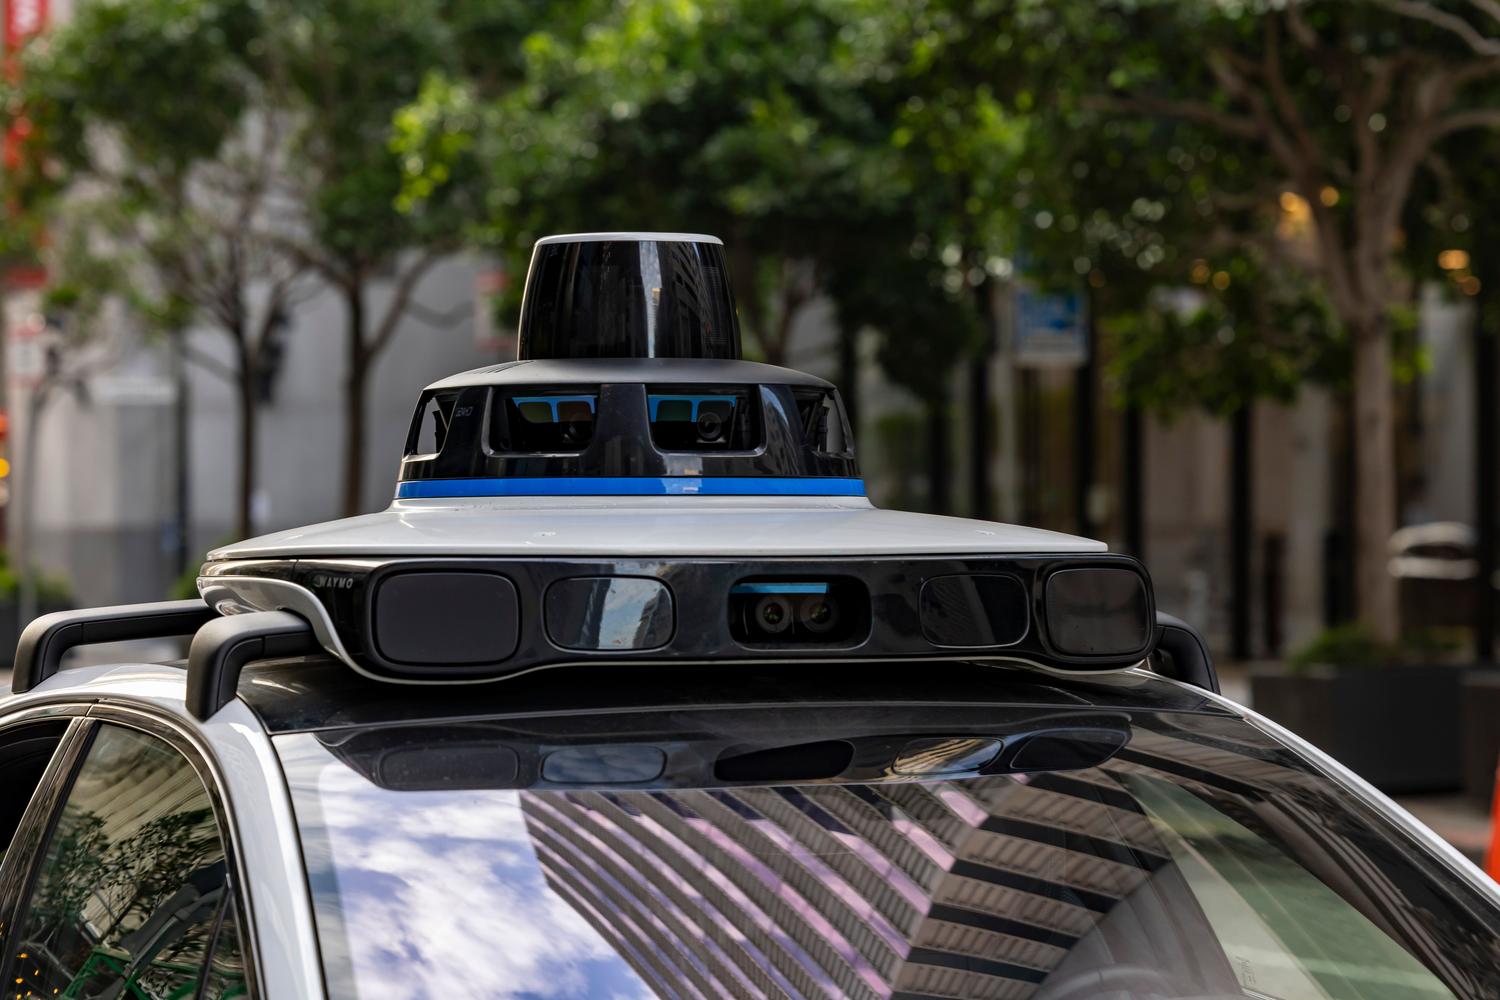
Tidak ada resep tunggal, tetapi sebagian besar sistem ini bergantung pada kombinasi lapisan teknologi. Deep Learning menangani pengambilan keputusan, sementara computer vision dan serangkaian sensor (Lidar, radar, kamera, sensor gaya) memungkinkan mesin untuk "melihat" dan "merasakan" apa yang terjadi di sekitarnya.
- Model Dunia: Ini adalah representasi virtual dari lingkungan yang memungkinkan AI untuk memprediksi apa yang akan terjadi selanjutnya. Misalnya, jika sebuah gerobak dorong mendekat, sistem tidak hanya mengenalinya, tetapi juga memperkirakan kecepatan dan lintasannya untuk menghindari tabrakan.
- Komputasi Tepi: Untuk mencegah robot "terjebak" menunggu respons dari cloud, data diproses di perangkat itu sendiri. Hal ini mengurangi latensi dari 200ms menjadi kurang dari 10ms, sesuatu yang sangat penting untuk keselamatan.
- Simulasi dan Simulasi ke Nyata: Melatih robot di dunia nyata sangat mahal dan berbahaya (tidak ada yang menginginkan prototipe menabrak dinding sepuluh ribu kali). Itulah mengapa lingkungan virtual seperti Omniverse atau Isaac digunakan, di mana AI belajar jutaan kali sebelum melakukan tugas. lompatan ke perangkat keras fisik, kemudian menyesuaikan diri dengan perbedaan kecil dalam gesekan atau cahaya di dunia nyata.
AI fisik versus robotika industri klasik
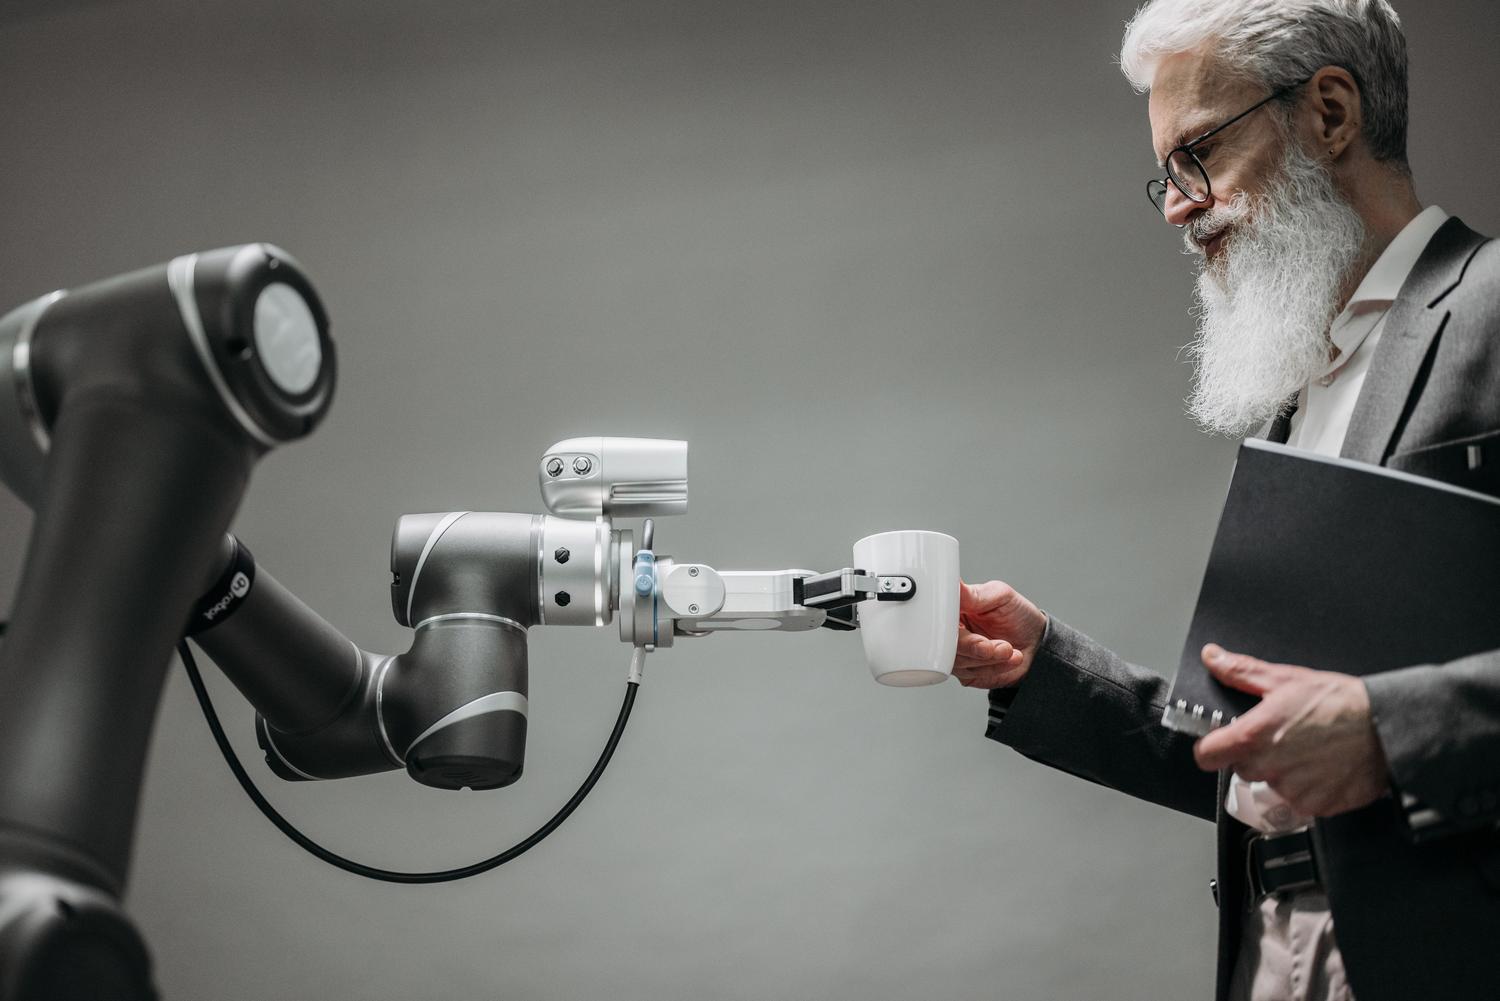
Banyak orang bertanya-tanya apakah ini bukan sekadar robotika biasa. Jawabannya adalah tidak. Robotika tradisional sangat bagus untuk tugas-tugas berulang dan lingkungan yang sangat terkontrol; lengan yang selalu mengelas di tempat yang sama efisien dan murah. Namun, AI Fisik bersinar ketika variabilitas diperkenalkan.
Jika ukuran objek berubah, jika cahaya bervariasi, atau jika muncul hambatan yang tidak terduga, otomatisasi tradisional akan gagal. AI Fisik memungkinkan mesin untuk menyesuaikan pergerakannya secara langsung berdasarkan apa yang dirasakannya. Oleh karena itu, jika tugasnya stabil, metode konvensional masih tetap unggul, tetapi jika lingkungannya dinamis, AI Fisik adalah satu-satunya pilihan yang layak.
Studi kasus dan aplikasi di dunia nyata
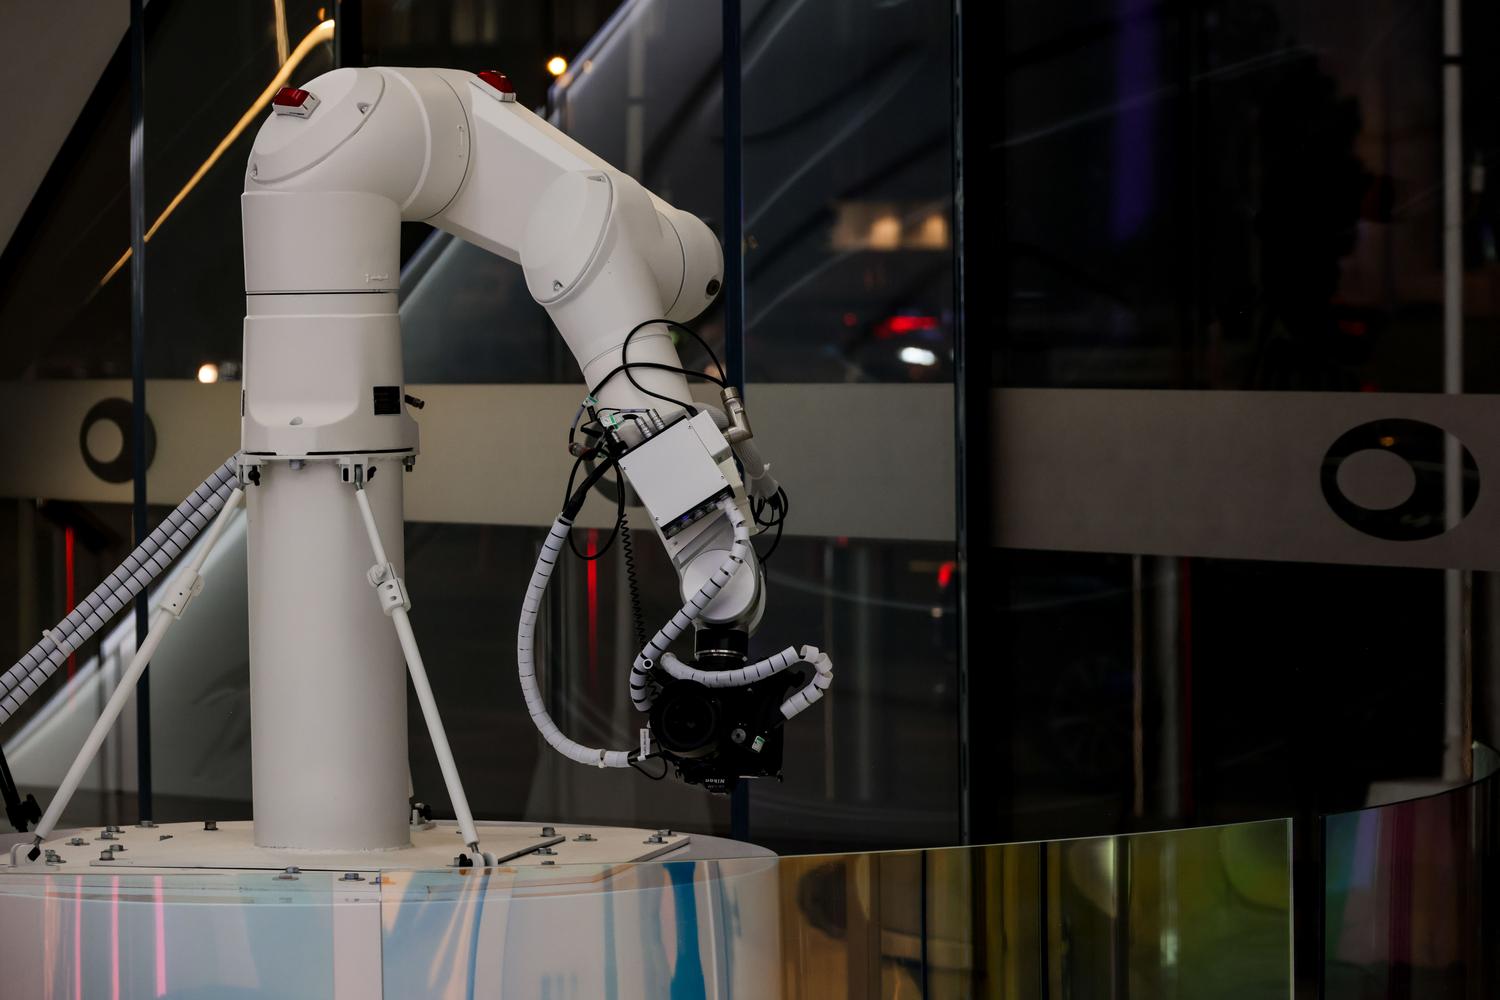
Penerapan teknologi ini mentransformasi seluruh sektor, melampaui robot humanoid yang mencolok dan berfokus pada solusi operasional yang nyata :
- Industri dan Logistik: El pengambilan sampah (Mengambil berbagai macam benda dalam satu wadah) adalah contoh yang jelas. AI mengidentifikasi benda tersebut, menghitung cengkeramannya, dan menyesuaikan gaya sesuai dengan materialHal lain yang patut diperhatikan adalah AMR (Autonomous Mobile Robots) yang menghitung ulang rute di gudang yang padat.
- Mobilitas Otonom: Kendaraan yang menafsirkan sinyal, pejalan kaki, dan cuaca secara real-time untuk mengambil keputusan pengereman atau akselerasi tanpa campur tangan manusia.
- Kesehatan dan Pertanian: Mulai dari robot bedah dengan presisi milimeter hingga traktor yang membedakan gulma dari tanaman Menggunakan pestisida hanya di tempat yang dibutuhkan.
- Konstruksi dan Pemeliharaan: Drone dan inspektur menganalisis infrastruktur di medan yang tidak rata di mana tidak ada yang tetap statis.
Tantangan dan hambatan implementasi
Menerapkan AI ke dunia fisik bukanlah hal yang mudah. Risikonya jauh lebih besar: kesalahan dalam chatbot mungkin menghasilkan respons yang tidak masuk akal, tetapi kesalahan dalam AI Fisik dapat menyebabkan kecelakaan kerja yang serius . Itulah mengapa keselamatan dan respons waktu nyata sangat penting; keputusan harus dibuat dalam hitungan milidetik dengan hampir tanpa ruang untuk kesalahan.
Selain itu, biaya perangkat keras dan keausan komponen membuat implementasi lebih lambat daripada perangkat lunak. Di sinilah perusahaan dengan rekam jejak industri (seperti FANUC atau Kawasaki) memiliki keunggulan, karena mereka memiliki data selama puluhan tahun tentang bagaimana mesin mengalami kegagalan dan bagaimana material berperilaku—sesuatu yang tidak dapat dibeli hanya dengan memperoleh daya komputasi yang lebih besar.
Strategi untuk adopsi bisnis
Bagi seorang manajer, kuncinya bukanlah menemukan robot yang paling spektakuler, melainkan mengidentifikasi hambatan operasional . Pendekatan logis dimulai dengan mendeteksi proses dengan variabilitas tinggi atau kekurangan tenaga kerja dan menilai apakah solusi tersebut membutuhkan penglihatan, mobilitas, atau kombinasi keduanya.
Idealnya, Proof of Concept (POC) yang terstruktur harus dijalankan selama beberapa minggu. Tujuannya bukan untuk menampilkan pertunjukan teknologi, tetapi untuk mengukur apakah sistem tersebut mengurangi waktu siklus, menurunkan tingkat kesalahan, atau meningkatkan keamanan. Tujuannya adalah untuk beralih dari produktivitas intelektual (AI perkantoran) ke produktivitas operasional yang secara langsung berdampak pada laba perusahaan.