- Fiziskais mākslīgais intelekts apvieno mākslīgā intelekta spriešanas spējas ar mehāniskām sistēmām, lai uztvertu un rīkotos dinamiskā fiziskā vidē.
- Tā atšķiras no klasiskās automatizācijas ar spēju pielāgoties mainīgumam un mācīties no simulācijas, izmantojot simulācijas un reālās vides pāreju.
- Tās pielietojums aptver visu, sākot no autonomas loģistikas un precīzās lauksaimniecības līdz robotizētai ķirurģijai un viedajām rūpnīcām.
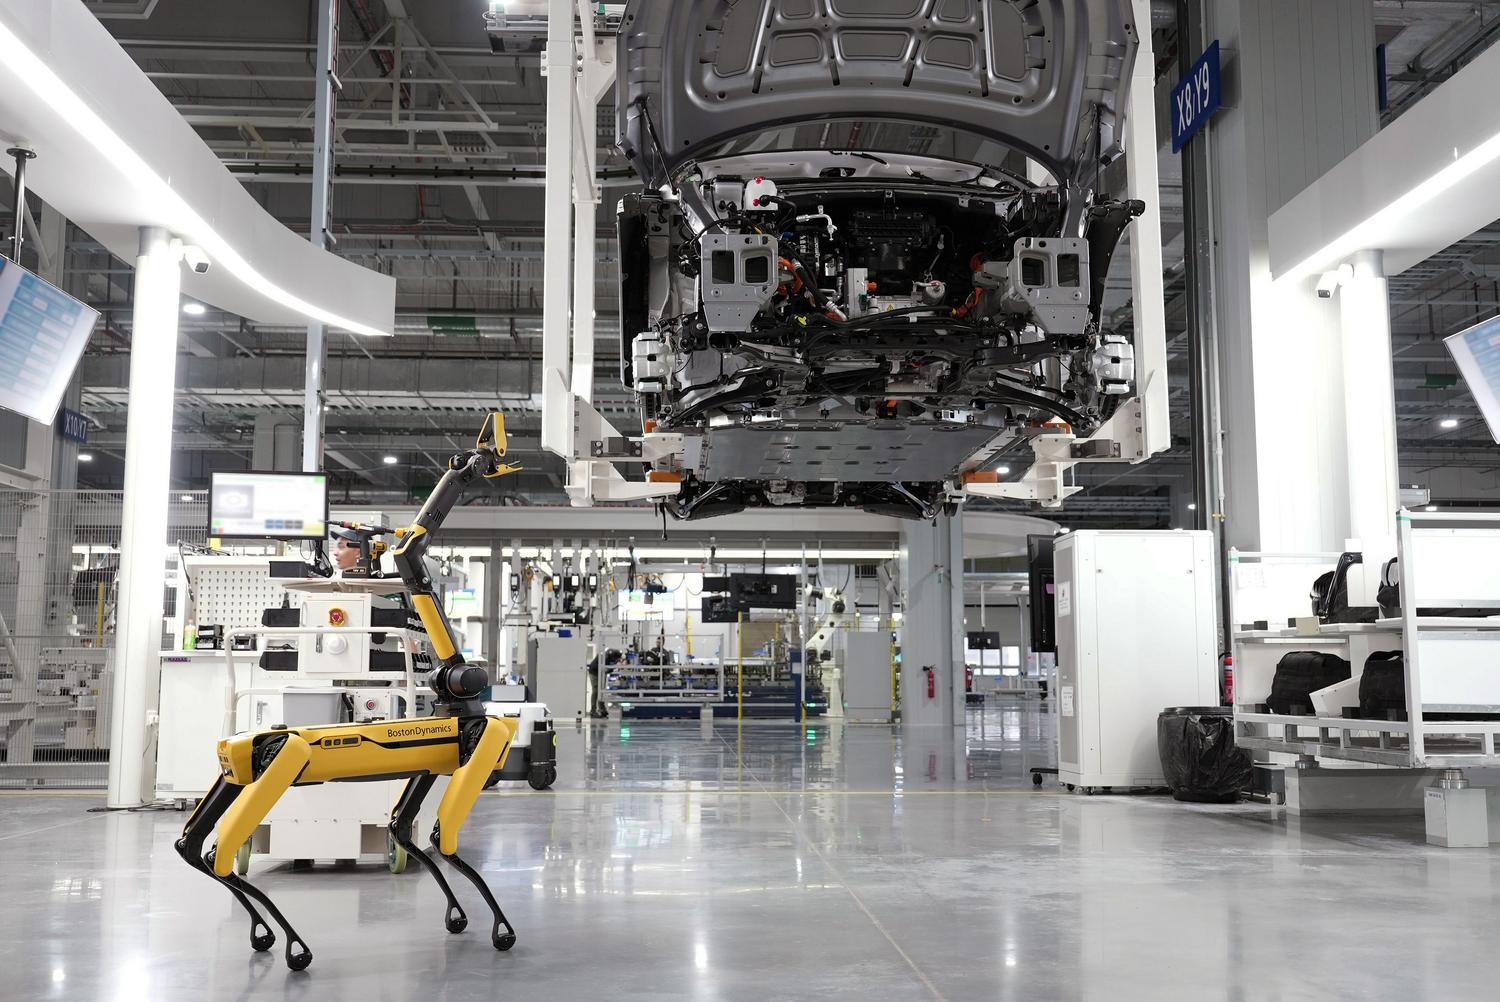
Jūs droši vien esat pieraduši domāt par mākslīgo intelektu kā būtni, kas atrodas ieslēgta ekrānā un spēj acumirklī rakstīt e-pastus, veidot pārsteidzošus attēlus vai rakstīt kodu. Tomēr mēs tuvojamies posmam, kurā mākslīgais intelekts ir nolēmis izkāpt no ekrāna, lai tieši mijiedarbotos ar matēriju , gravitāciju un kustību. Šeit spēlē lomu fiziskais mākslīgais intelekts — disciplīna, kas ne tikai apstrādā datus, bet arī cenšas izprast un manipulēt ar fizisko vidi ap mums.
Būtībā mēs runājam par mašīnu, transportlīdzekļu un sensoru aprīkošanu ar "smadzenēm", kas spēj uztvert reālās pasaules kontekstu un veikt precīzas darbības. Runa nav tikai par robota programmēšanu, lai tas atkārtotu vienu un to pašu kustību miljonu reižu, bet gan par sistēmu izveidi, kas spriež, kas jādara, ja detaļa tiek piegādāta nepareizi novietota vai ja gājējs šķērso autonomās automašīnas ceļu. Būtībā runa ir par intelekta fiziskas formas piešķiršanu , lai tas varētu darboties taustāmās pasaules haosā.
Galvenās atšķirības: no digitāla līdz taustāmam
Vienkārši sakot, digitālais mākslīgais intelekts (MI) pabeidz savu uzdevumu, piegādājot failu vai tekstu. Turpretī fiziskais MI pabeidz savu procesu, pārvietojot izpildmehānismu vai riteni . Kamēr ģeneratīvais MI koncentrējas uz programmatūras un satura izveidi, fiziskais MI risina tādus nežēlīgus izaicinājumus kā berze, inerce un mainīgs apgaismojums, paļaujoties uz fizikas studiju nozīmi mijiedarbībā ar vidi.
Pastāv izplatīts nepareizs uzskats, ka tas vienkārši ir "tērzēšanas robota ievietošana robotā". Valodas modelis var saprast komandu "notīrīt galdu", bet tas nepasaka, kā aprēķināt rokas trajektoriju , cik lielu spēku pielikt, nesasitot glāzi, vai kā izvairīties no krēsla. Šim nolūkam ir nepieciešamas sarežģītas arhitektūras, kas apvieno redzi, valodu un darbību (VLA modeļi), integrējot telpisko uztveri ar reāllaika motorisko vadību .
Tehnoloģiskais dzinējs: Kā tas īsti darbojas?
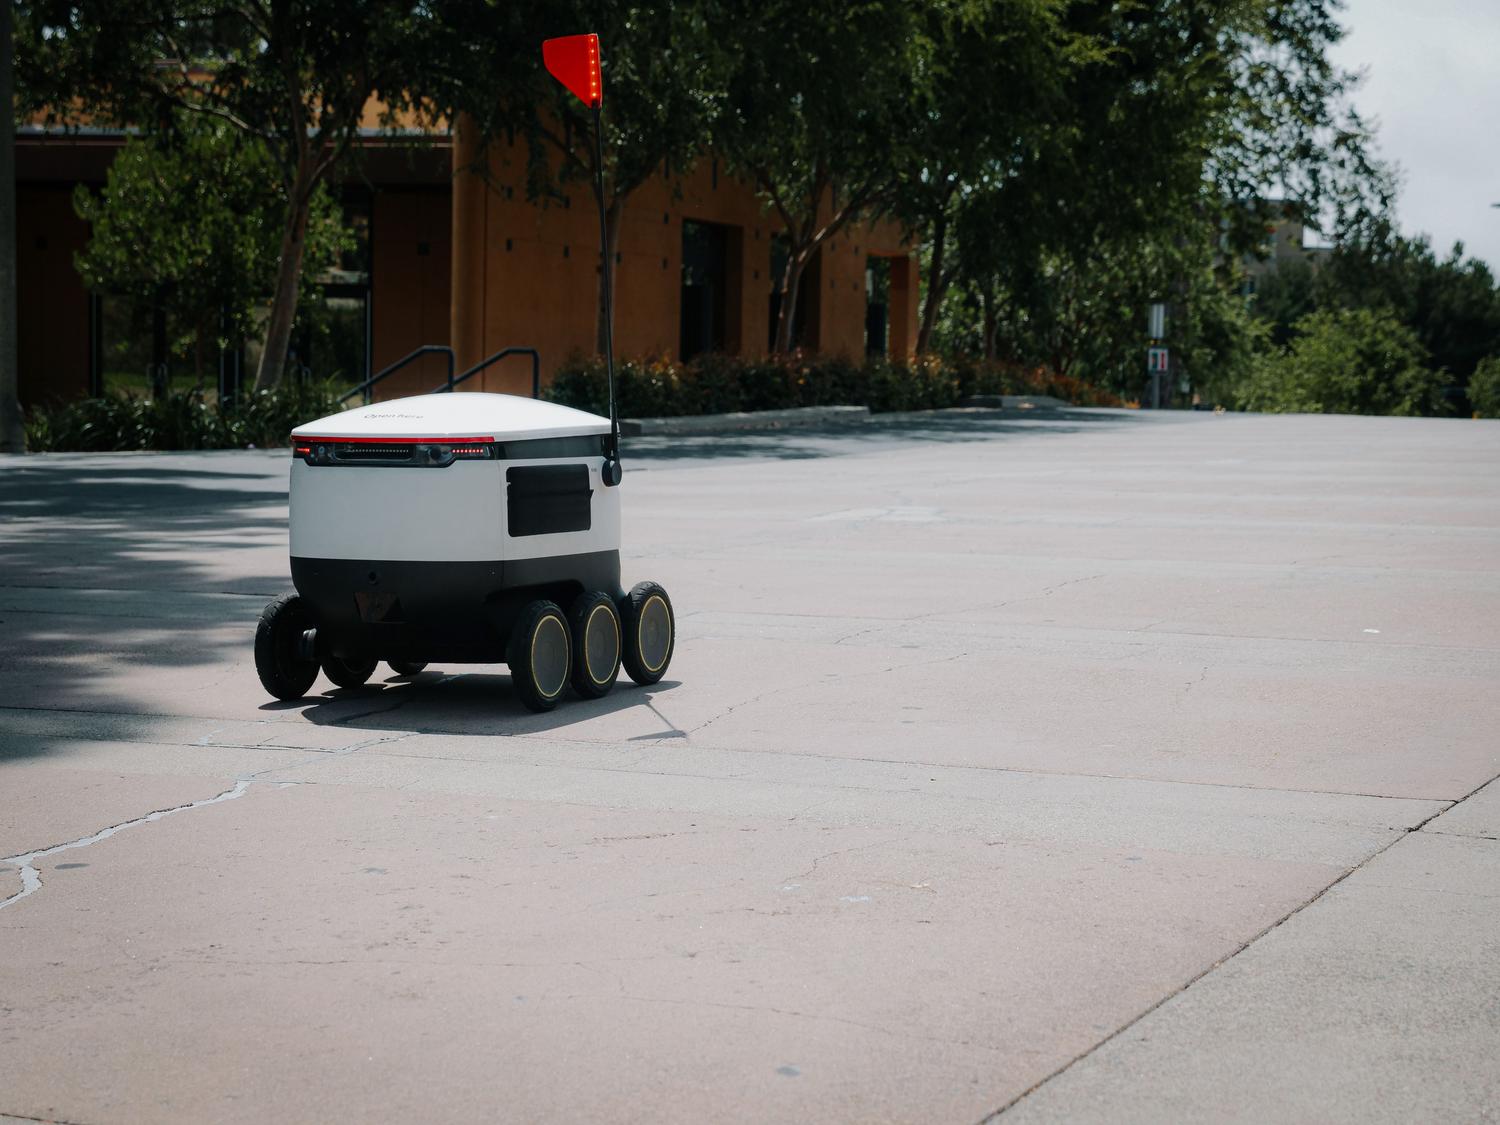
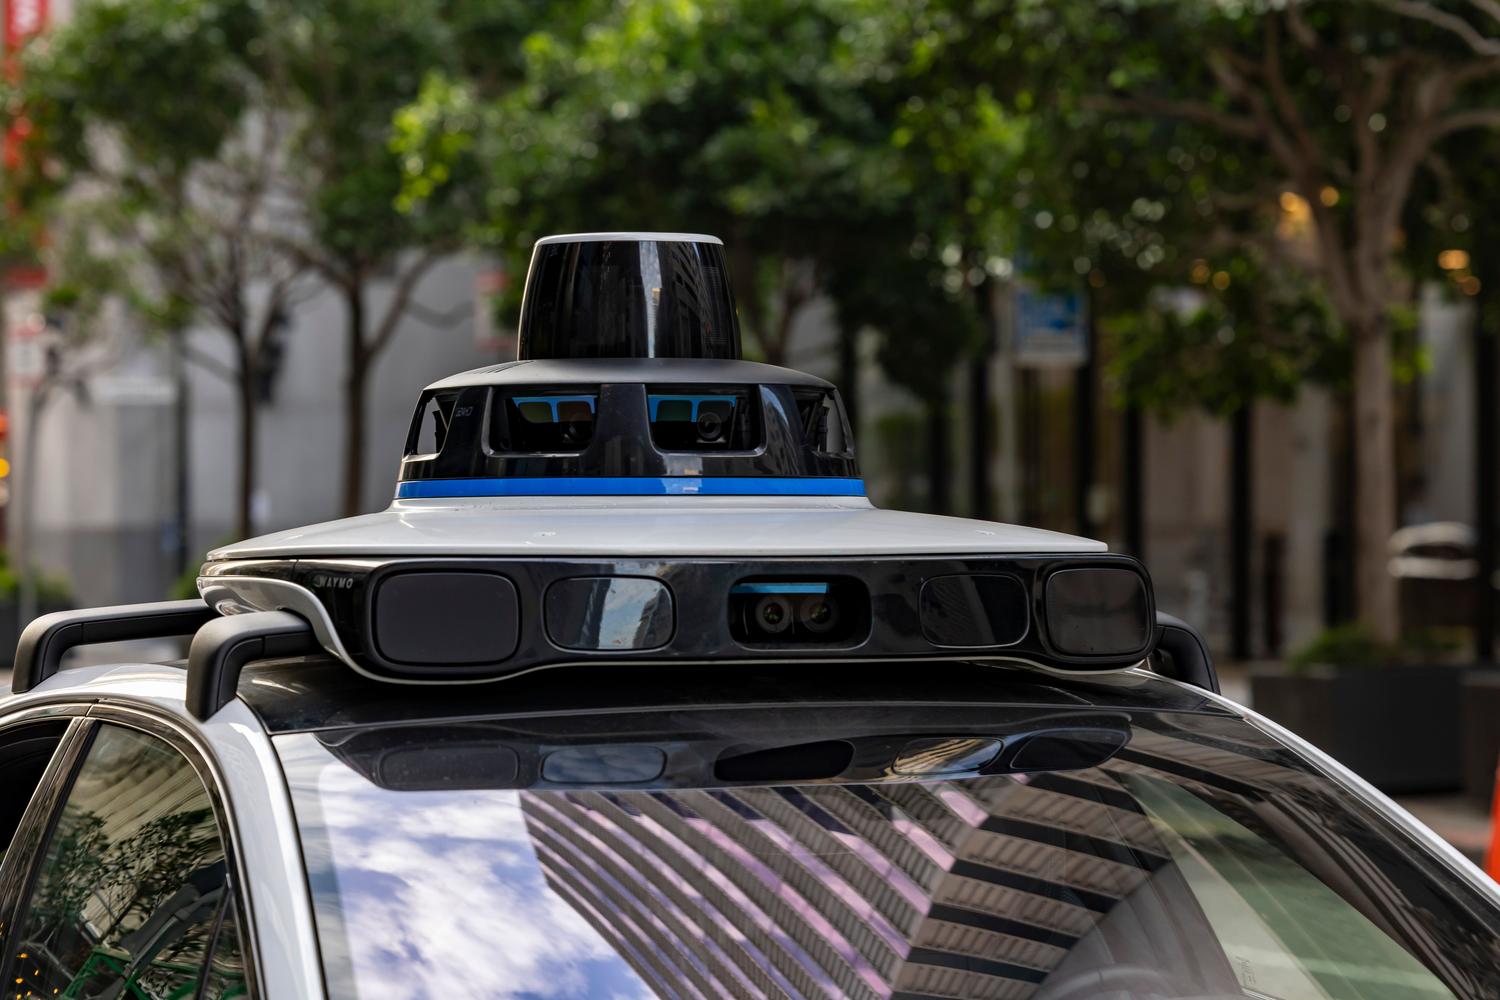
Nav vienas receptes, taču lielākā daļa šo sistēmu balstās uz tehnoloģisko slāņu kombināciju. Dziļā mācīšanās nodarbojas ar lēmumu pieņemšanu, savukārt datorredze un sensoru klāsts (Lidar, radars, kameras, spēka sensori) ļauj mašīnai "redzēt" un "sajust", kas notiek apkārt.
- Pasaules modeļi: Tie ir virtuāli vides attēlojumi, kas ļauj mākslīgajam intelektam paredzēt, kas notiks tālāk. Piemēram, ja tuvojas ķerra, sistēma to ne tikai atpazīst, bet arī novērtēt tā ātrumu un trajektoriju lai izvairītos no avārijas.
- Malu skaitļošana: Lai robots "iestrēgtu", gaidot atbildi no mākoņa, dati tiek apstrādāti pašā ierīcē. Tas samazina latentumu no 200 ms līdz mazāk nekā 10 ms, kaut kas svarīgs drošībai.
- Simulācija un no simulācijas līdz reālajai videi: Robota apmācība reālajā pasaulē ir ārkārtīgi dārga un bīstama (neviens nevēlas, lai prototips desmit tūkstoš reižu ietriektos sienā). Tāpēc tiek izmantotas virtuālās vides, piemēram, Omniverse vai Isaac, kur mākslīgais intelekts mācās miljoniem reižu pirms uzdevuma veikšanas. pāriet uz fizisko aparatūru, pēc tam pielāgojoties nelielajām berzes vai gaismas atšķirībām reālajā pasaulē.
Fiziskā mākslīgā intelekta un klasiskās rūpnieciskās robotikas salīdzinājums
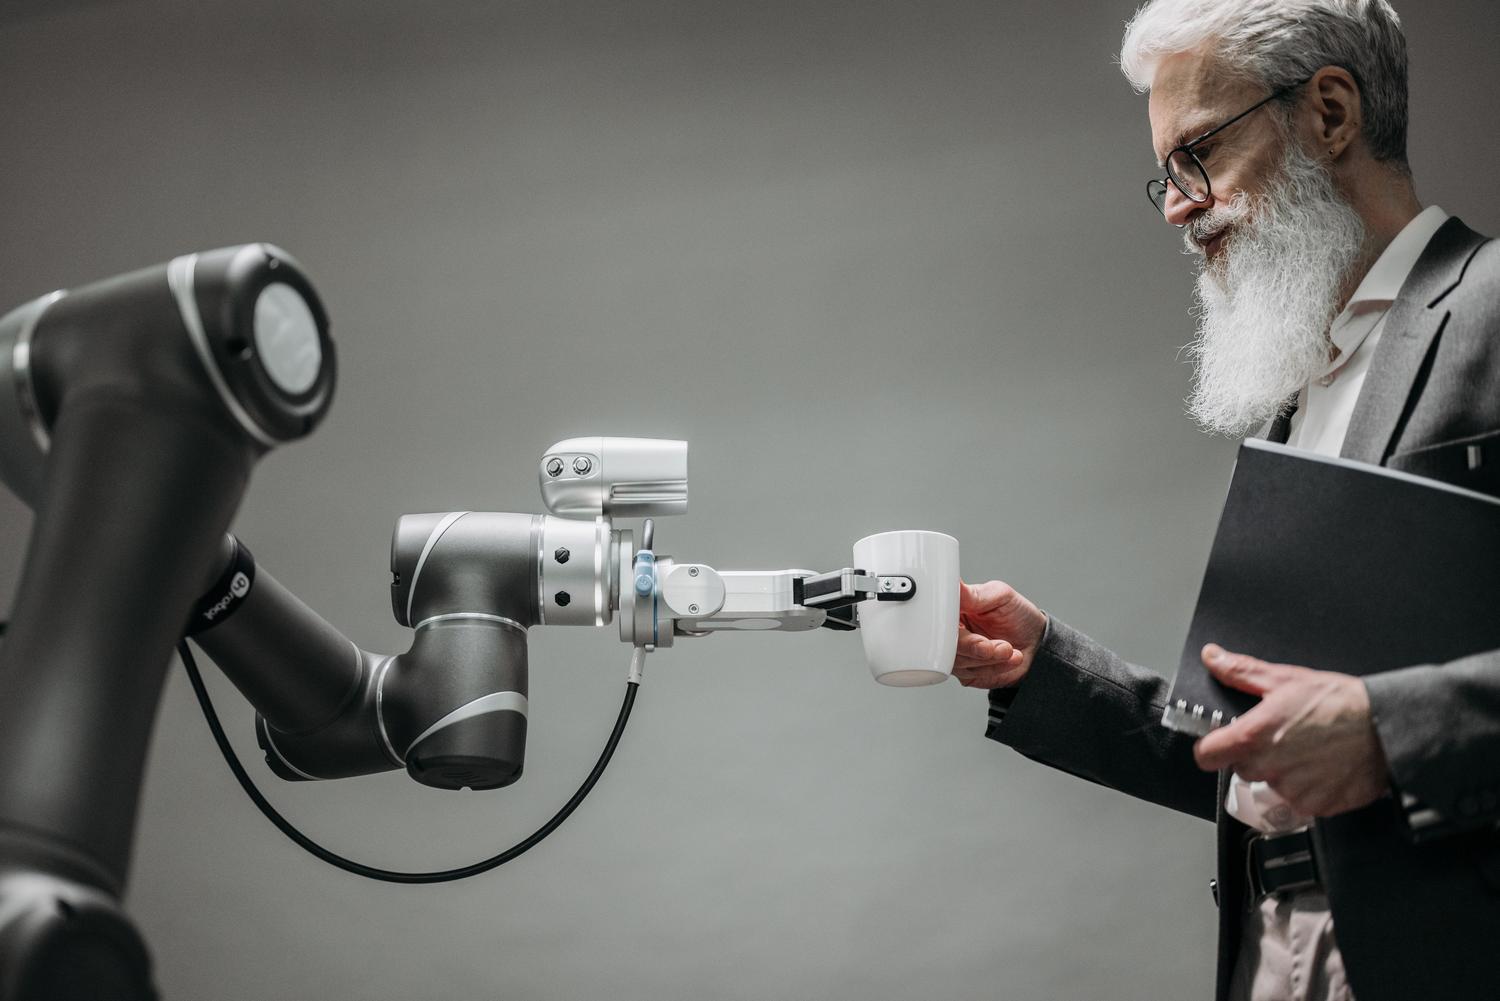
Daudzi cilvēki prāto, vai šī nav tikai parasta robotika. Atbilde ir nē. Tradicionālā robotika ir fantastiska atkārtotu uzdevumu veikšanai un īpaši kontrolētām vidēm; roka, kas vienmēr metina vienā un tajā pašā vietā, ir efektīva un lēta. Tomēr fiziskā mākslīgā intelekta tehnoloģija izceļas, kad tiek ieviesta mainība.
Ja mainās objekta izmērs, mainās apgaismojums vai rodas negaidīts šķērslis, tradicionālā automatizācija neizdodas. Fiziskā mākslīgā intelekta (MI) tehnoloģija ļauj mašīnai pielāgot kustību reāllaikā, pamatojoties uz to, ko tā uztver. Tādēļ, ja uzdevums ir stabils, joprojām dominē tradicionālās metodes, bet, ja vide ir dinamiska, fiziskā MI ir vienīgā reālā iespēja.
Lietošanas gadījumi un reālās pasaules pielietojumi
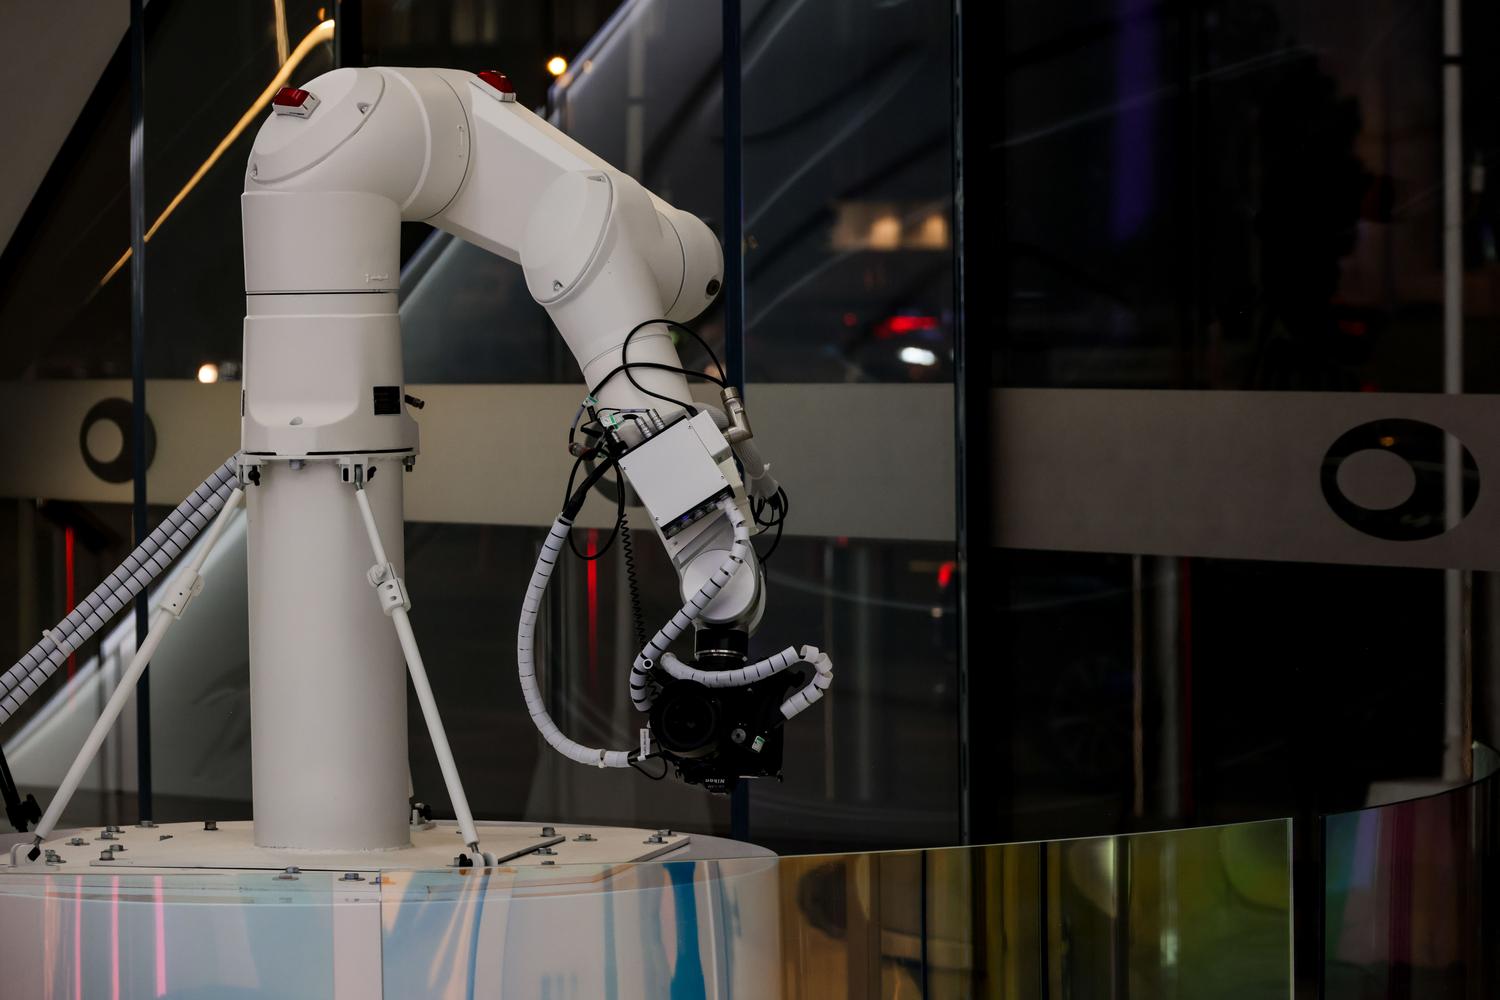
Šīs tehnoloģijas ieviešana pārveido veselas nozares, pārejot no krāšņiem humanoīdiem robotiem uz konkrētiem operatīviem risinājumiem :
- Rūpniecība un loģistika: El atkritumu savākšana (Jauktu priekšmetu savākšana konteinerā) ir skaidrs piemērs. Mākslīgais intelekts identificē priekšmetu, aprēķina saķeri un pielāgo spēku atkarībā no materiālaJāatzīmē arī AMR (autonomie mobilie roboti), kas pārrēķina maršrutus pārpildītās noliktavās.
- Autonomā mobilitāte: Transportlīdzekļi, kas reāllaikā interpretē signālus, gājējus un laika apstākļus, lai pieņemt lēmumus par bremzēšanu vai paātrinājumu bez cilvēka iejaukšanās.
- Veselība un lauksaimniecība: No ķirurģiskiem robotiem ar milimetra precizitāti līdz traktoriem, kas atšķirt nezāli no auga pesticīdus lietot tikai tur, kur tas nepieciešams.
- Būvniecība un uzturēšana: Droni un inspektori analizē infrastruktūru nelīdzenā reljefā, kur nekas nepaliek statisks.
Īstenošanas izaicinājumi un šķēršļi
Mākslīgā intelekta ieviešana fiziskajā pasaulē nav pastaiga parkā. Risks ir daudz lielāks: kļūda tērzēšanas robotā var izraisīt absurdu reakciju, bet kļūda fiziskajā mākslīgajā intelektā var izraisīt nopietnu negadījumu darba vietā . Tāpēc drošība un reaģēšana reāllaikā ir kritiski svarīga; lēmumi jāpieņem milisekundēs, praktiski bez kļūdu robežas.
Turklāt aparatūras un komponentu nodiluma izmaksas padara ieviešanu lēnāku nekā programmatūras ieviešanu. Šeit uzņēmumiem ar pieredzi rūpniecībā (piemēram, FANUC vai Kawasaki) ir priekšrocības, jo tiem ir gadu desmitiem uzkrāti dati par to, kā mašīnas sabojājas un kā uzvedas materiāli, — ko nevar nopirkt, vienkārši iegādājoties lielāku skaitļošanas jaudu.
Uzņēmējdarbības ieviešanas stratēģija
Vadītājam galvenais nav atrast visiespaidīgāko robotu, bet gan identificēt darbības vājās vietas . Loģiskā pieeja sākas ar procesu ar augstu mainīgumu vai darbaspēka trūkumu noteikšanu un novērtēšanu, vai risinājumam ir nepieciešama vīzija, mobilitāte vai abu kombinācija.
Ideālā gadījumā strukturēts koncepcijas pierādījums (POC) būtu jāizpilda dažu nedēļu laikā. Mērķis nav sarīkot tehnoloģisku šovu, bet gan izmērīt, vai sistēma samazina cikla laikus, pazemina kļūdu līmeni vai uzlabo drošību. Mērķis ir pāriet no intelektuālās produktivitātes (biroja mākslīgais intelekts) uz darbības produktivitāti , kas tieši ietekmē peļņu.