- Fysieke AI combineert de redeneermogelijkheden van AI met mechanische systemen om dynamische fysieke omgevingen waar te nemen en ernaar te handelen.
- Het verschilt van klassieke automatisering doordat het zich kan aanpassen aan variabiliteit en kan leren van simulaties via sim-to-real.
- De toepassingen ervan variëren van autonome logistiek en precisielandbouw tot robotchirurgie en slimme fabrieken.
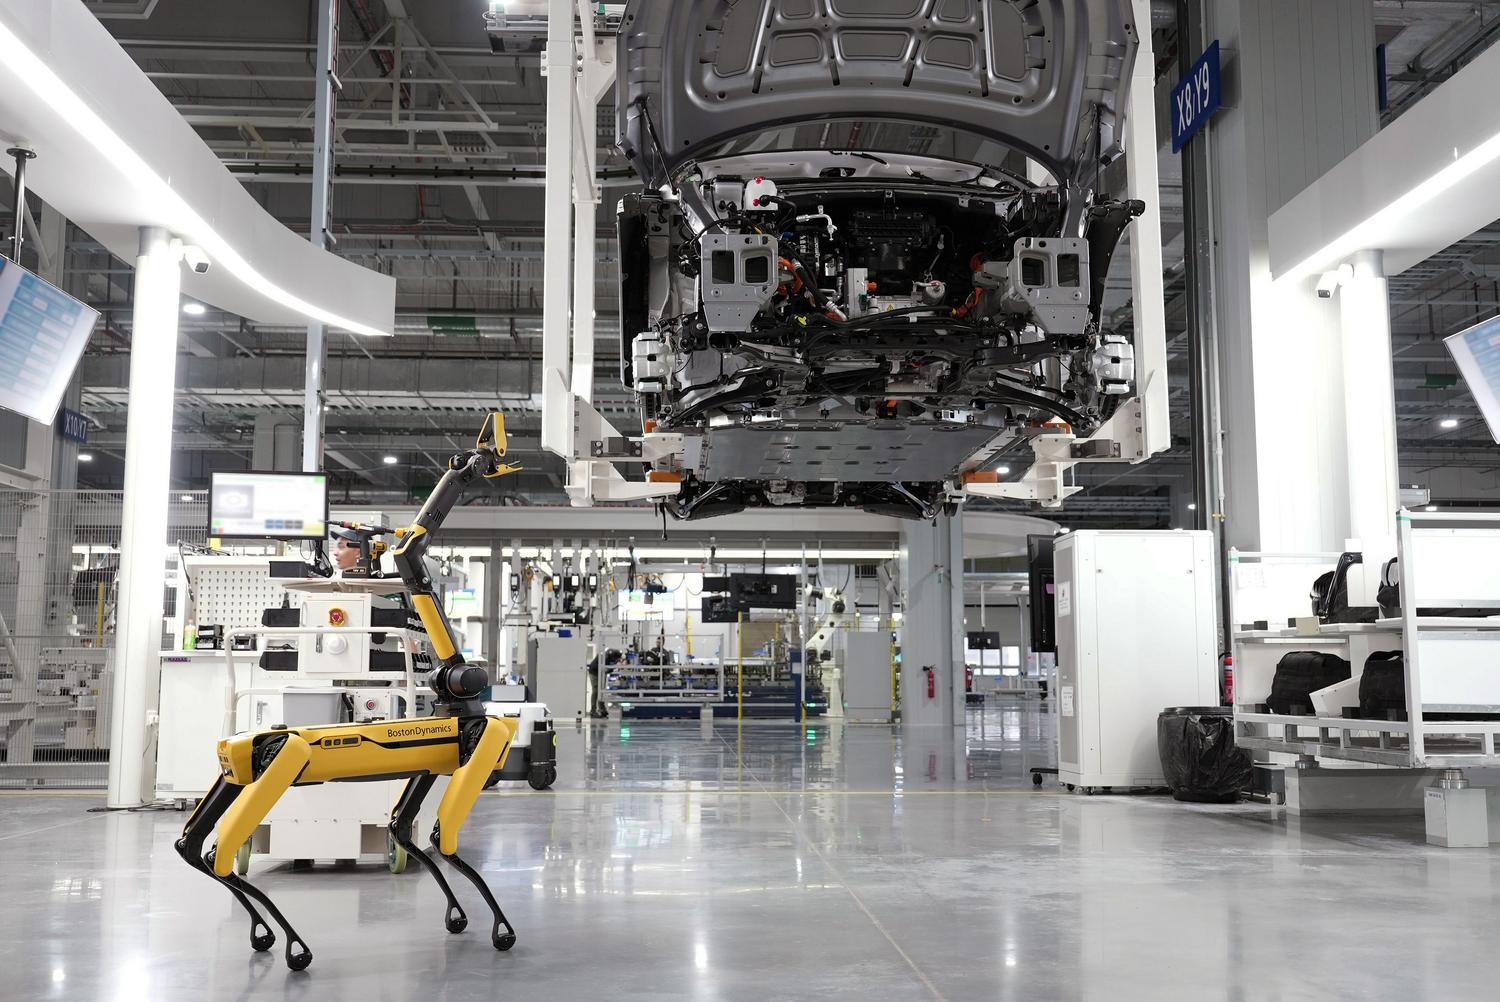
Je bent waarschijnlijk gewend om kunstmatige intelligentie te zien als een entiteit die zich achter een scherm verschuilt en in een oogwenk e-mails kan schrijven, prachtige afbeeldingen kan ontwerpen of code kan schrijven. We betreden echter een fase waarin AI heeft besloten om van het scherm af te stappen en direct te interageren met materie , zwaartekracht en beweging. Dit is waar Fysieke AI in beeld komt, een discipline die niet alleen data verwerkt, maar ook de fysieke omgeving om ons heen probeert te begrijpen en te manipuleren.
In essentie gaat het erom machines, voertuigen en sensoren uit te rusten met een 'brein' dat in staat is de context van de echte wereld waar te nemen en precieze acties uit te voeren. Het gaat er niet alleen om een robot te programmeren om dezelfde beweging een miljoen keer te herhalen, maar om systemen te creëren die redeneren over wat te doen wanneer een onderdeel verkeerd gepositioneerd aankomt of wanneer een voetganger het pad van een zelfrijdende auto kruist. Het gaat er fundamenteel om intelligentie een fysieke vorm te geven, zodat deze kan functioneren binnen de chaos van de tastbare wereld.
Belangrijkste verschillen: Van digitaal naar tastbaar
Simpel gezegd voltooit digitale AI zijn taak door een bestand of tekst af te leveren. Fysieke AI daarentegen voltooit zijn proces door een actuator of een wiel te bewegen . Terwijl generatieve AI zich richt op software- en contentcreatie, pakt fysieke AI brute uitdagingen aan zoals wrijving, inertie en wisselende lichtomstandigheden, waarbij het belang van natuurkundekennis voor interactie met de omgeving centraal staat.
Het is een veelvoorkomende misvatting dat dit simpelweg neerkomt op "een chatbot in een robot stoppen". Een taalmodel kan het commando "maak de tafel schoon" begrijpen, maar dat vertelt het niet hoe de armbeweging berekend moet worden , hoeveel kracht er nodig is zonder een glas te breken, of hoe een stoel vermeden moet worden. Daarvoor zijn complexe architecturen nodig die visie, taal en actie combineren (VLA-modellen), waarbij ruimtelijke waarneming wordt geïntegreerd met realtime motorische besturing .
De technologische motor: hoe werkt die nu echt?
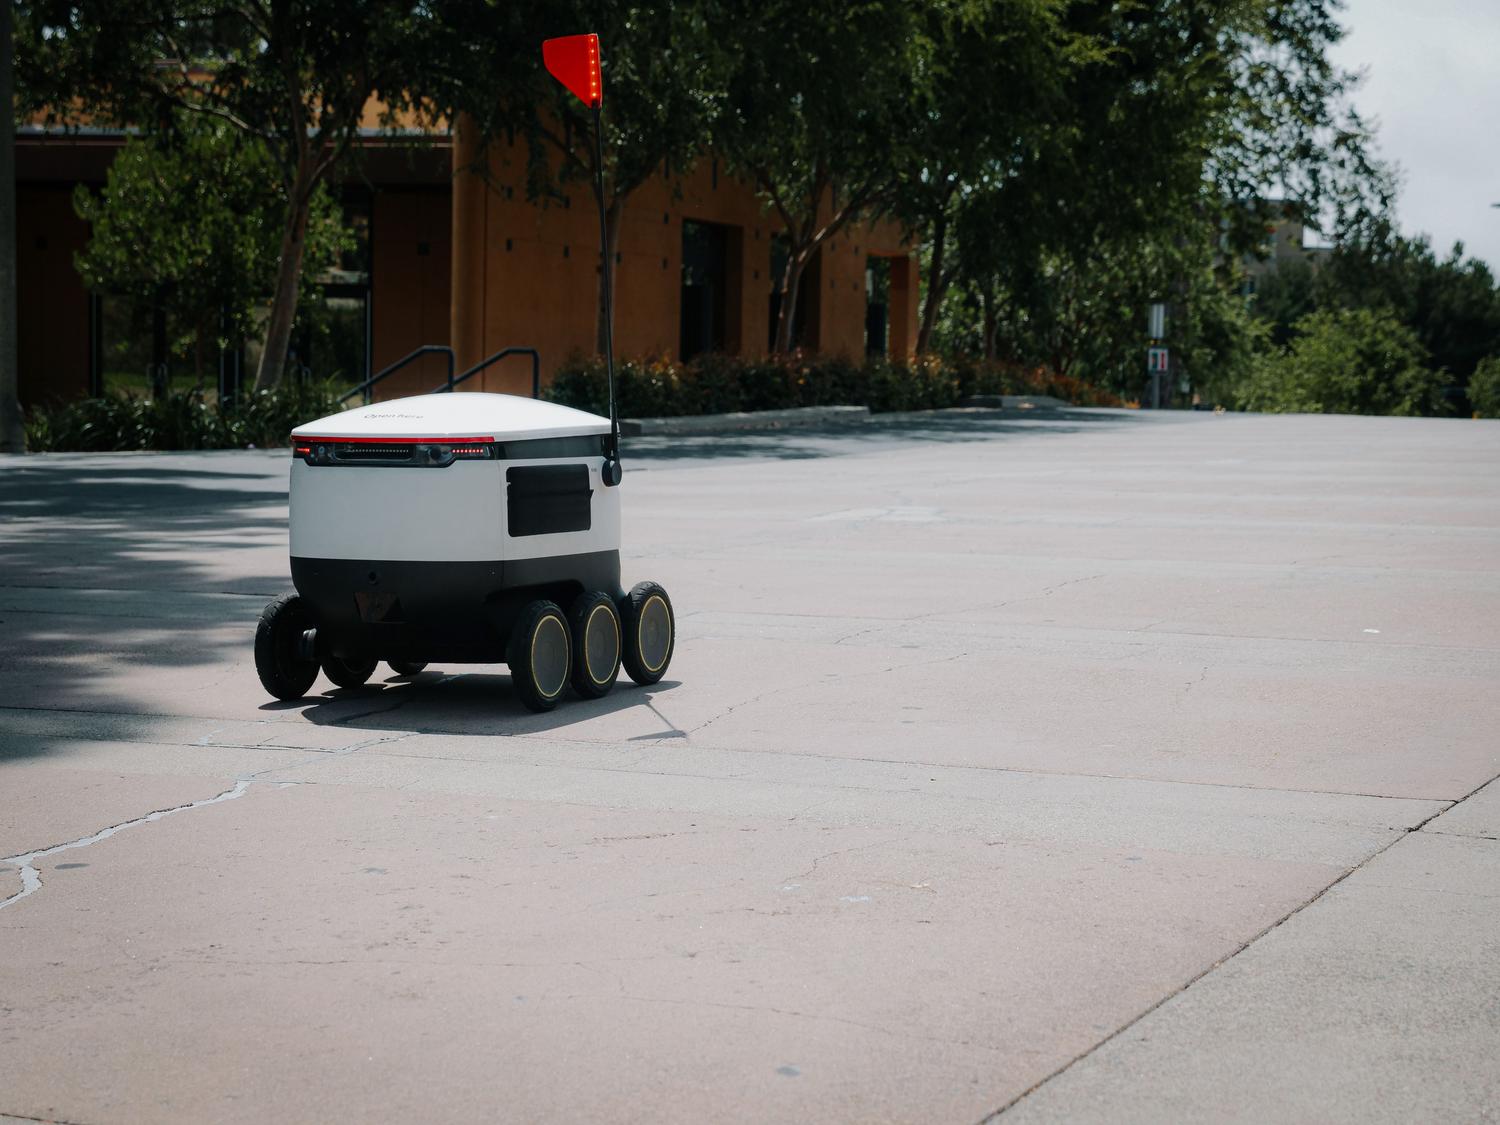
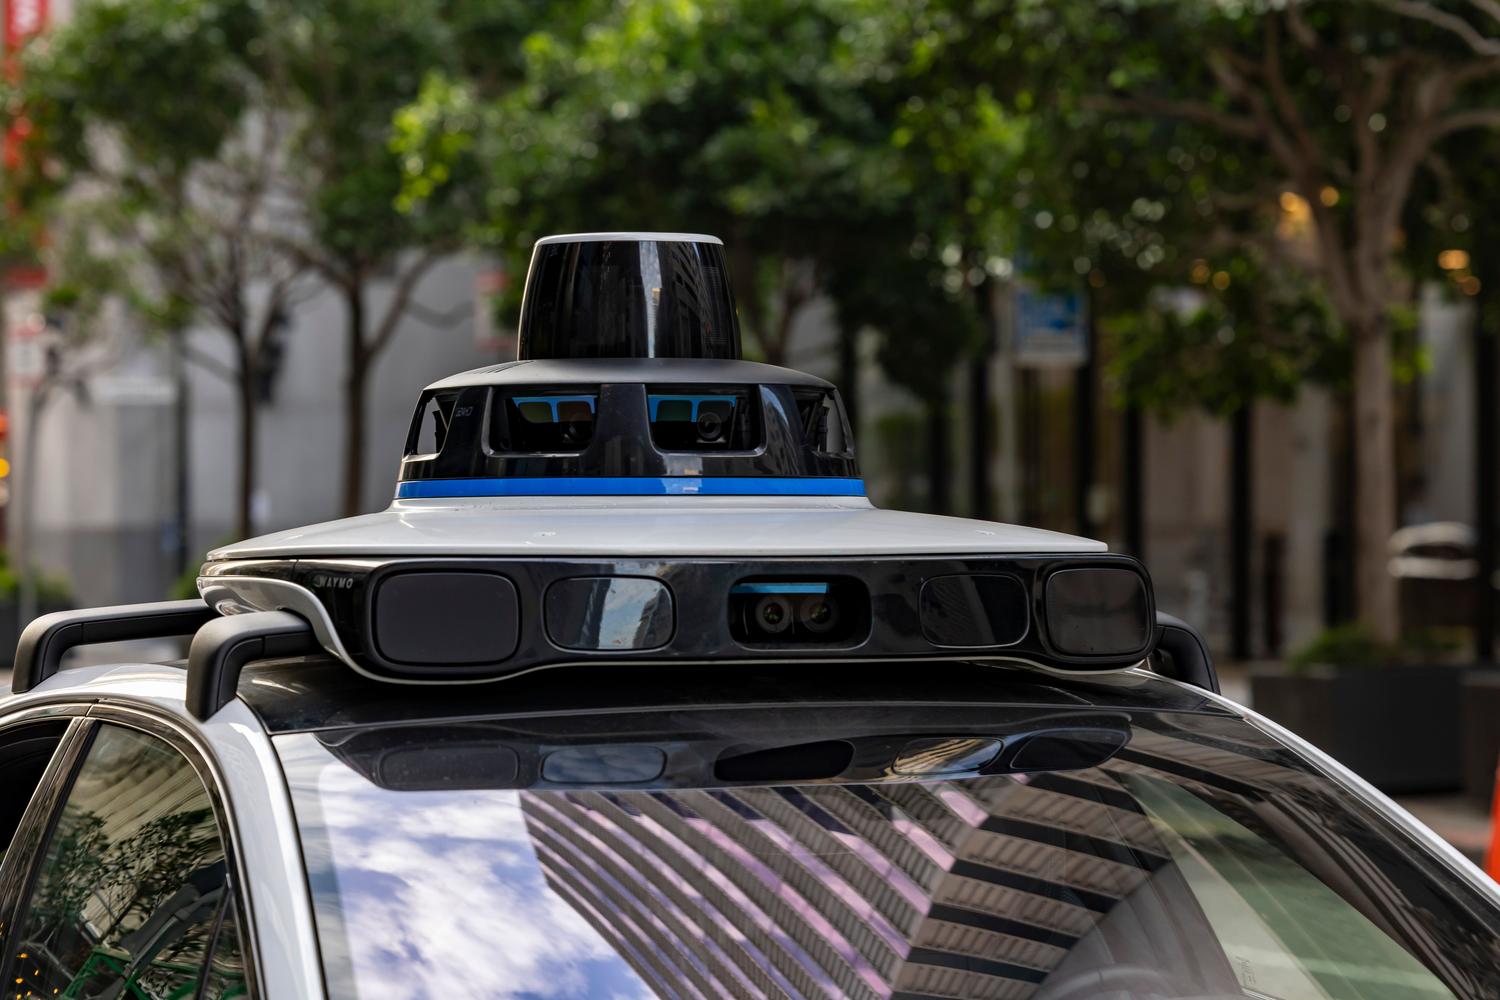
Er bestaat geen pasklaar recept, maar de meeste van deze systemen zijn gebaseerd op een combinatie van technologische lagen. Deep learning neemt de besluitvorming voor zijn rekening, terwijl computervisie en een reeks sensoren (Lidar, radar, camera's, krachtsensoren) de machine in staat stellen te "zien" en te "voelen" wat er om haar heen gebeurt.
- Wereldmodellen: Dit zijn virtuele representaties van de omgeving waarmee AI kan voorspellen wat er vervolgens zal gebeuren. Als er bijvoorbeeld een kruiwagen nadert, herkent het systeem deze niet alleen, maar ook... schat de snelheid en het traject ervan in. om de crash te vermijden.
- Randcomputers: Om te voorkomen dat een robot vast komt te zitten in afwachting van een reactie uit de cloud, worden de gegevens op het apparaat zelf verwerkt. Dit reduceert de latentie van 200 ms tot... minder dan 10 msiets dat essentieel is voor de veiligheid.
- Simulatie en simulatie-naar-werkelijkheid: Het trainen van een robot in de echte wereld is extreem duur en gevaarlijk (niemand wil dat een prototype tienduizend keer tegen een muur botst). Daarom worden virtuele omgevingen zoals Omniverse of Isaac gebruikt, waar de AI miljoenen keren leert voordat de taak wordt uitgevoerd. sprong naar fysieke hardwareen zich vervolgens aan te passen aan de kleine verschillen in wrijving of licht in de werkelijke wereld.
Fysieke AI versus klassieke industriële robotica
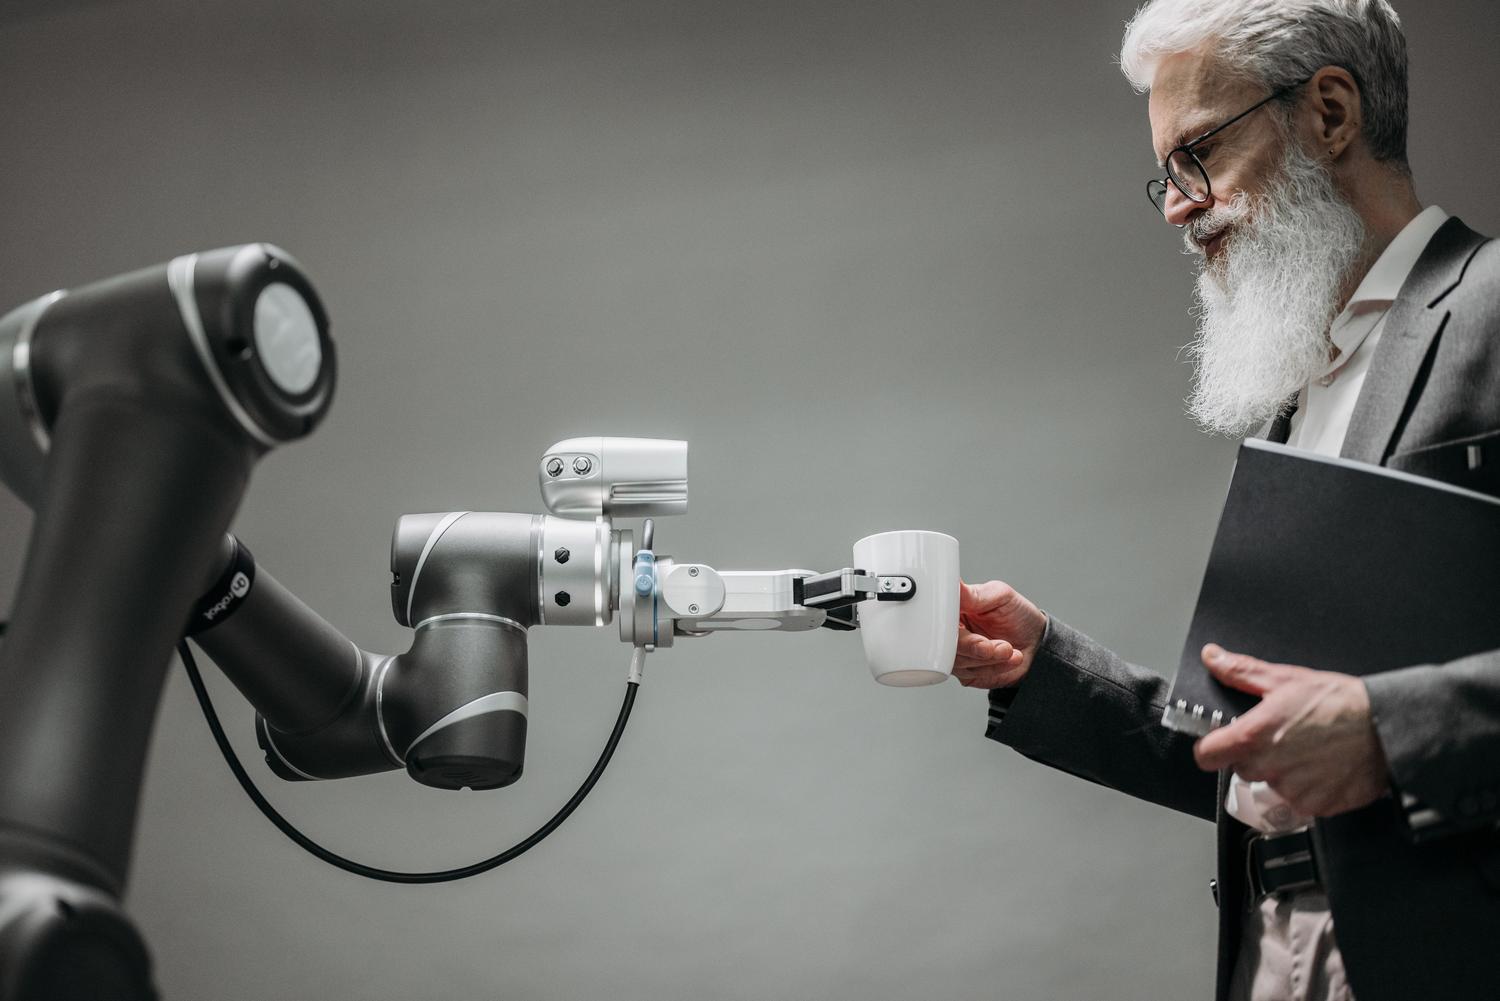
Veel mensen vragen zich af of dit niet gewoon traditionele robotica is. Het antwoord is nee. Traditionele robotica is fantastisch voor repetitieve taken en uiterst gecontroleerde omgevingen; een arm die altijd op dezelfde plek last, is efficiënt en goedkoop. Fysieke AI komt echter pas echt tot zijn recht wanneer er variabiliteit optreedt.
Als het object van grootte verandert, als het licht varieert of als er een onverwacht obstakel opduikt, schiet traditionele automatisering tekort. Fysieke AI stelt de machine in staat om zijn beweging direct aan te passen op basis van wat hij waarneemt. Daarom blijven conventionele methoden volstaan als de taak stabiel is, maar als de omgeving dynamisch is, is fysieke AI de enige haalbare optie.
Gebruiksscenario's en toepassingen in de praktijk
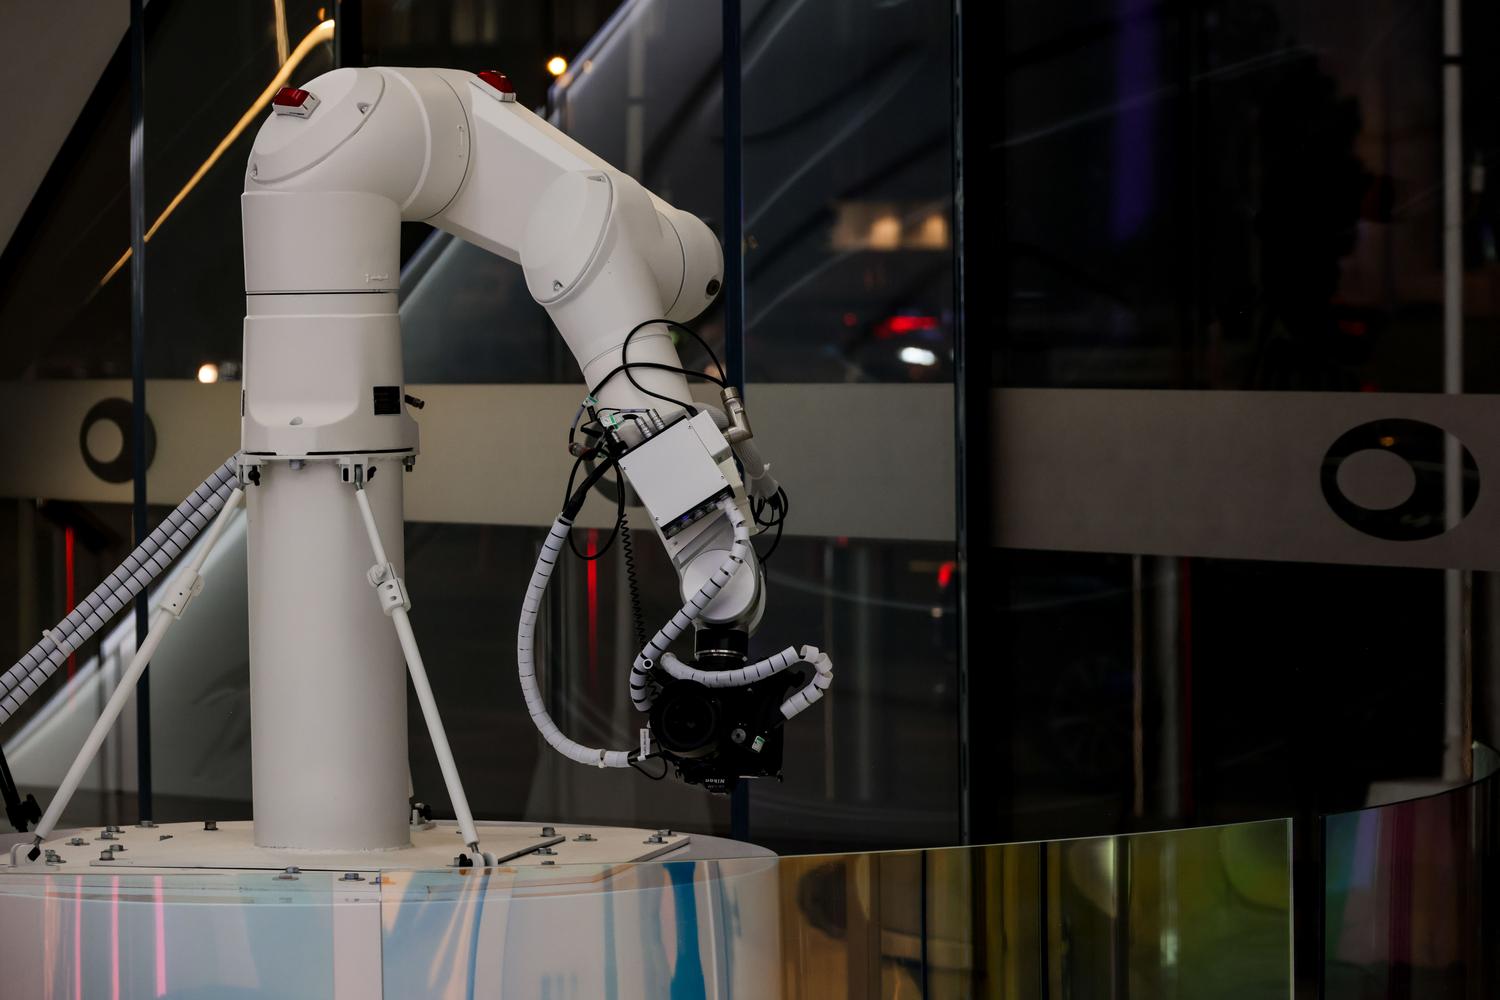
De inzet van deze technologie transformeert complete sectoren en verschuift de focus van opvallende humanoïde robots naar concrete operationele oplossingen :
- Industrie en logistiek: El vuilnisbak ophalen (Het oppakken van gemengde objecten in een container) is een duidelijk voorbeeld. De AI identificeert het object, berekent de greep en past de kracht aan op basis van het materiaal.Ook noemenswaardig zijn de AMR's (Autonomous Mobile Robots) die routes herberekenen in drukke magazijnen.
- Autonome mobiliteit: Voertuigen die signalen, voetgangers en weersomstandigheden in realtime interpreteren om beslissingen nemen over remmen of accelereren zonder menselijke tussenkomst.
- Gezondheid en landbouw: Van chirurgische robots met millimeterprecisie tot tractoren die onderscheid onkruid van een plant Het bestrijdingsmiddel alleen gebruiken waar nodig.
- Bouw en onderhoud: Drones en inspecteurs analyseren infrastructuur op oneffen terrein waar Niets blijft statisch..
De uitdagingen en belemmeringen van de implementatie
Het implementeren van AI in de fysieke wereld is geen sinecure. Het risico is veel groter: een fout in een chatbot kan leiden tot een absurd antwoord, maar een fout in fysieke AI kan een ernstig arbeidsongeval tot gevolg hebben . Daarom zijn veiligheid en realtime respons cruciaal; beslissingen moeten in milliseconden worden genomen, met vrijwel geen ruimte voor fouten.
Bovendien zorgen de kosten van hardware en slijtage van componenten ervoor dat de implementatie trager verloopt dan die van software. Dit is waar bedrijven met een bewezen staat van dienst in de industrie (zoals FANUC of Kawasaki) een voordeel hebben, omdat zij beschikken over tientallen jaren aan data over hoe machines defect raken en hoe materialen zich gedragen – iets wat niet zomaar te verkrijgen is door meer rekenkracht aan te schaffen.
Strategie voor bedrijfsadoptie
Voor een manager is het niet zozeer belangrijk om de meest spectaculaire robot te vinden, maar eerder om operationele knelpunten te identificeren . De logische aanpak begint met het opsporen van processen met een hoge variabiliteit of personeelstekorten en het beoordelen of de oplossing beeldherkenning, mobiliteit of een combinatie van beide vereist.
Idealiter zou een gestructureerd Proof of Concept (POC) over een periode van enkele weken moeten worden uitgevoerd. Het doel is niet om een technologische show op te voeren, maar om te meten of het systeem de doorlooptijden verkort, het foutenpercentage verlaagt of de beveiliging verbetert. Het streven is om de intellectuele productiviteit (AI op kantoor) te verschuiven naar operationele productiviteit die direct van invloed is op het bedrijfsresultaat.