- La Physical AI fusiona la capacidad de razonamiento de la IA con sistemas mecánicos para percibir y actuar en entornos físicos dinámicos.
- Se diferencia de la automatización clásica por su capacidad de adaptarse a la variabilidad y aprender de la simulación mediante el sim-to-real.
- Sus aplicaciones abarcan desde la logística autónoma y la agricultura de precisión hasta la cirugía robótica y las fábricas inteligentes.
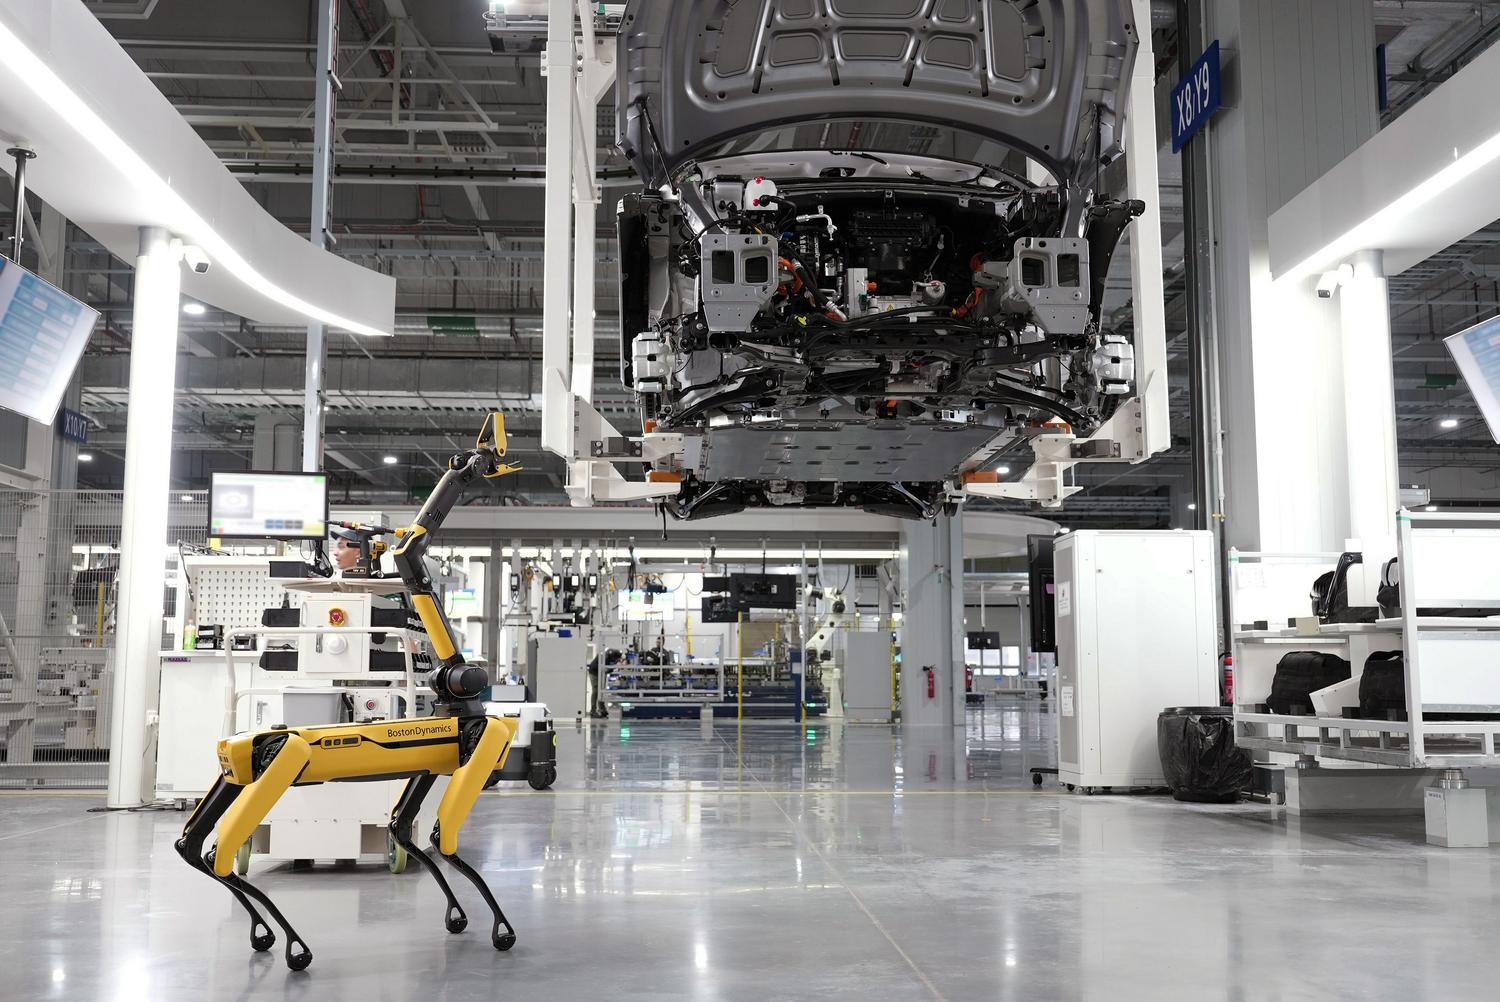
Seguramente estés acostumbrado a que la inteligencia artificial sea esa entidad que vive encerrada en una pantalla, capaz de redactar correos, diseñar imágenes flipantes o escribir código en un abrir y cerrar de ojos. Sin embargo, estamos entrando en una etapa donde la IA ha decidido salir de la pantalla para interactuar directamente con la materia, la gravedad y el movimiento. Aquí es donde entra en juego la Physical AI, una disciplina que no se conforma con procesar datos, sino que busca comprender y manipular el entorno físico que nos rodea.
En esencia, hablamos de dotar a máquinas, vehículos y sensores de un «cerebro» capaz de percibir el contexto real y ejecutar acciones precisas. No se trata simplemente de programar un robot para que repita el mismo movimiento un millón de veces, sino de crear sistemas que razonen sobre qué hacer cuando una pieza llega mal colocada o cuando un peatón se cruza en el camino de un coche autónomo. Es, básicamente, darle cuerpo a la inteligencia para que pueda operar en el caos del mundo tangible.
Diferencias fundamentales: De lo digital a lo tangible
Para entenderlo rápido, la IA digital termina su trabajo entregando un archivo o un texto. En cambio, la Physical AI termina su proceso moviendo un actuador o una rueda. Mientras que la IA generativa se centra en el software y la creación de contenido, la IA física se enfrenta a retos brutales como la fricción, la inercia y la iluminación variable, basándose en la importancia del estudio de la física para interactuar con el entorno.
Es un error común pensar que esto es solo «meter un chatbot dentro de un robot». Un modelo de lenguaje puede entender la orden «limpia la mesa», pero eso no le dice cómo calcular la trayectoria del brazo, cuánta fuerza aplicar para no romper un vaso o cómo esquivar una silla. Para ello, se necesitan arquitecturas complejas que combinen la visión, el lenguaje y la acción (modelos VLA), integrando la percepción espacial con el control motor en tiempo real.
El motor tecnológico: ¿Cómo funciona realmente?
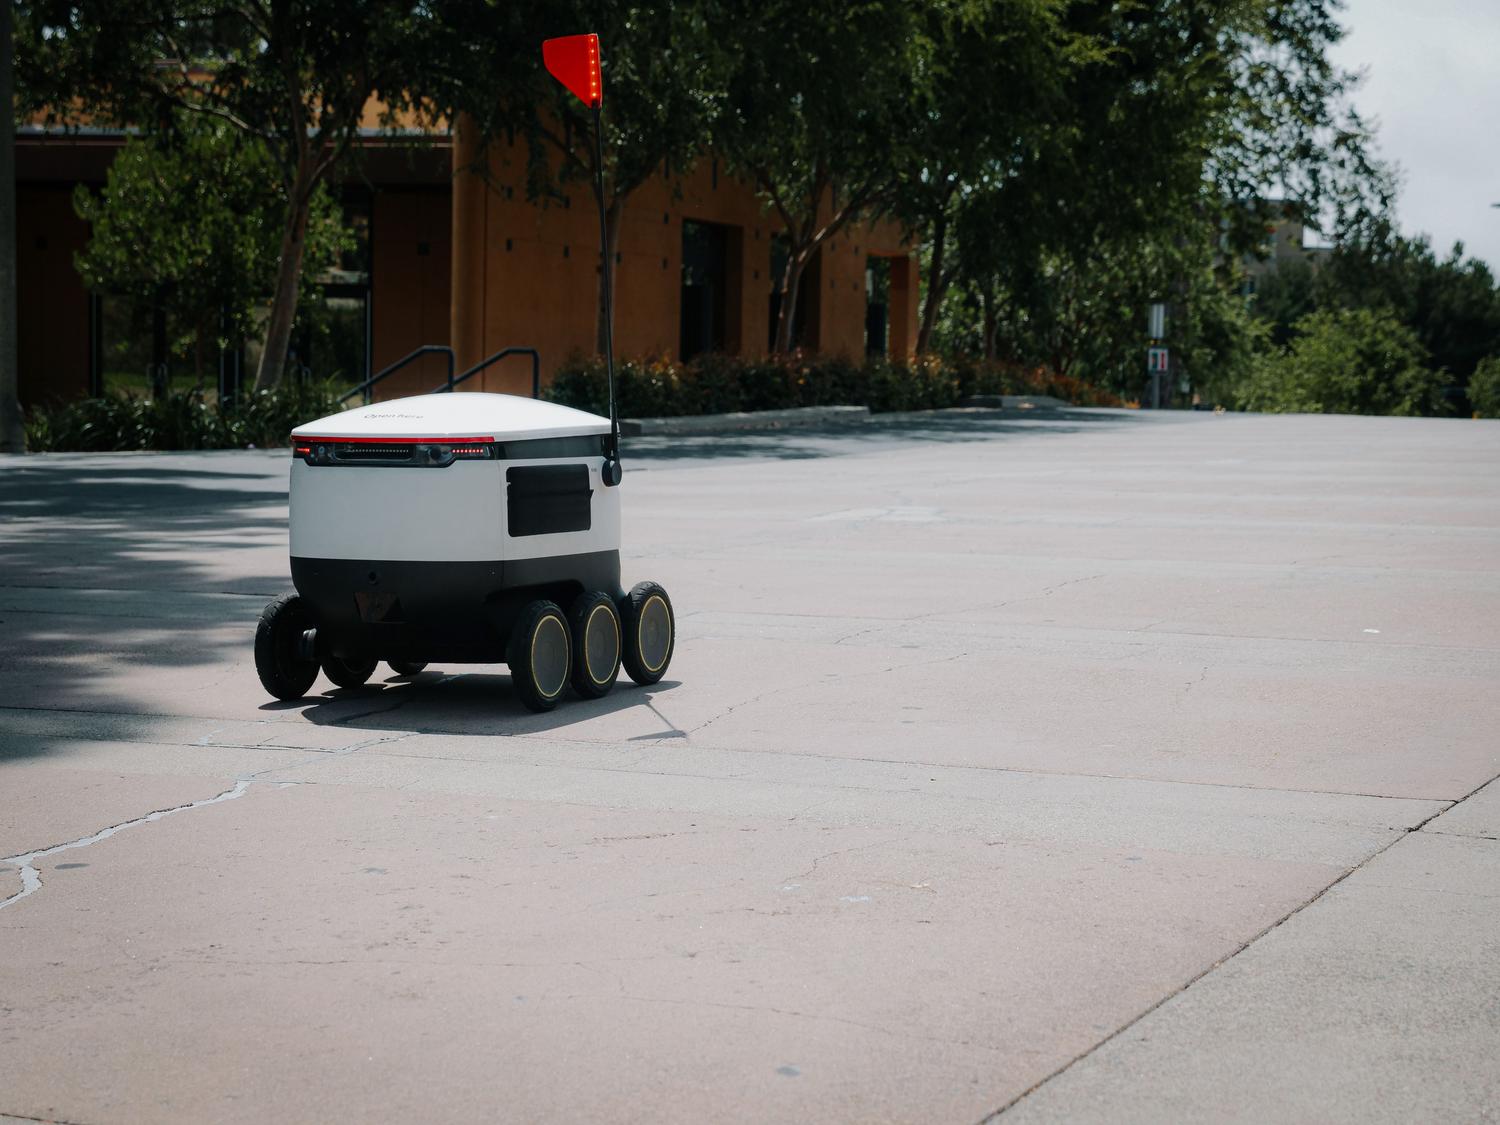
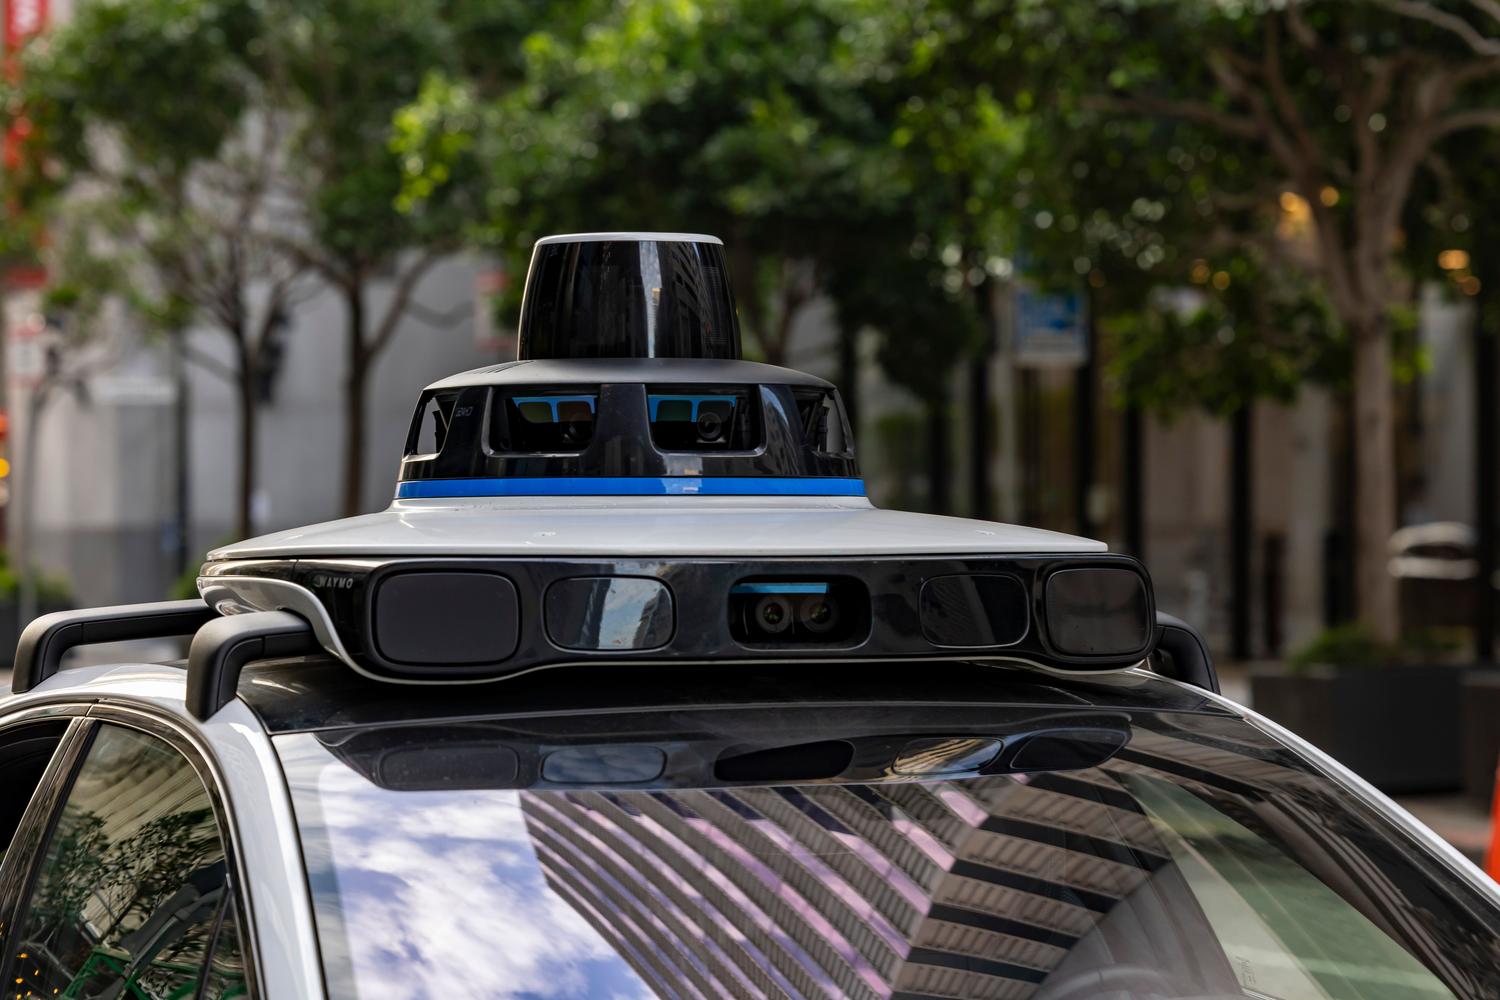
No existe una receta única, pero la mayoría de estos sistemas se apoyan en una combinación de capas tecnológicas. El Deep Learning se encarga de la toma de decisiones, mientras que la visión artificial y una batería de sensores (Lidar, radar, cámaras, sensores de fuerza) permiten que la máquina «vea» y «sienta» lo que ocurre a su alrededor.
- World Models: Son representaciones virtuales del entorno que permiten a la IA predecir qué pasará después. Por ejemplo, si una carretilla se acerca, el sistema no solo la reconoce, sino que estima su velocidad y trayectoria para evitar el choque.
- Edge Computing: Para que un robot no se quede «colgado» esperando una respuesta de la nube, se procesan los datos en el propio dispositivo. Esto reduce la latencia de 200ms a menos de 10ms, algo vital para la seguridad.
- Simulación y Sim-to-Real: Entrenar un robot en el mundo real es carísimo y peligroso (nadie quiere que un prototipo choque contra una pared diez mil veces). Por eso se usan entornos virtuales como Omniverse o Isaac, donde la IA aprende millones de veces antes de hacer el salto al hardware físico, ajustándose luego a las pequeñas diferencias de fricción o luz del mundo real.
Physical AI frente a la robótica industrial clásica
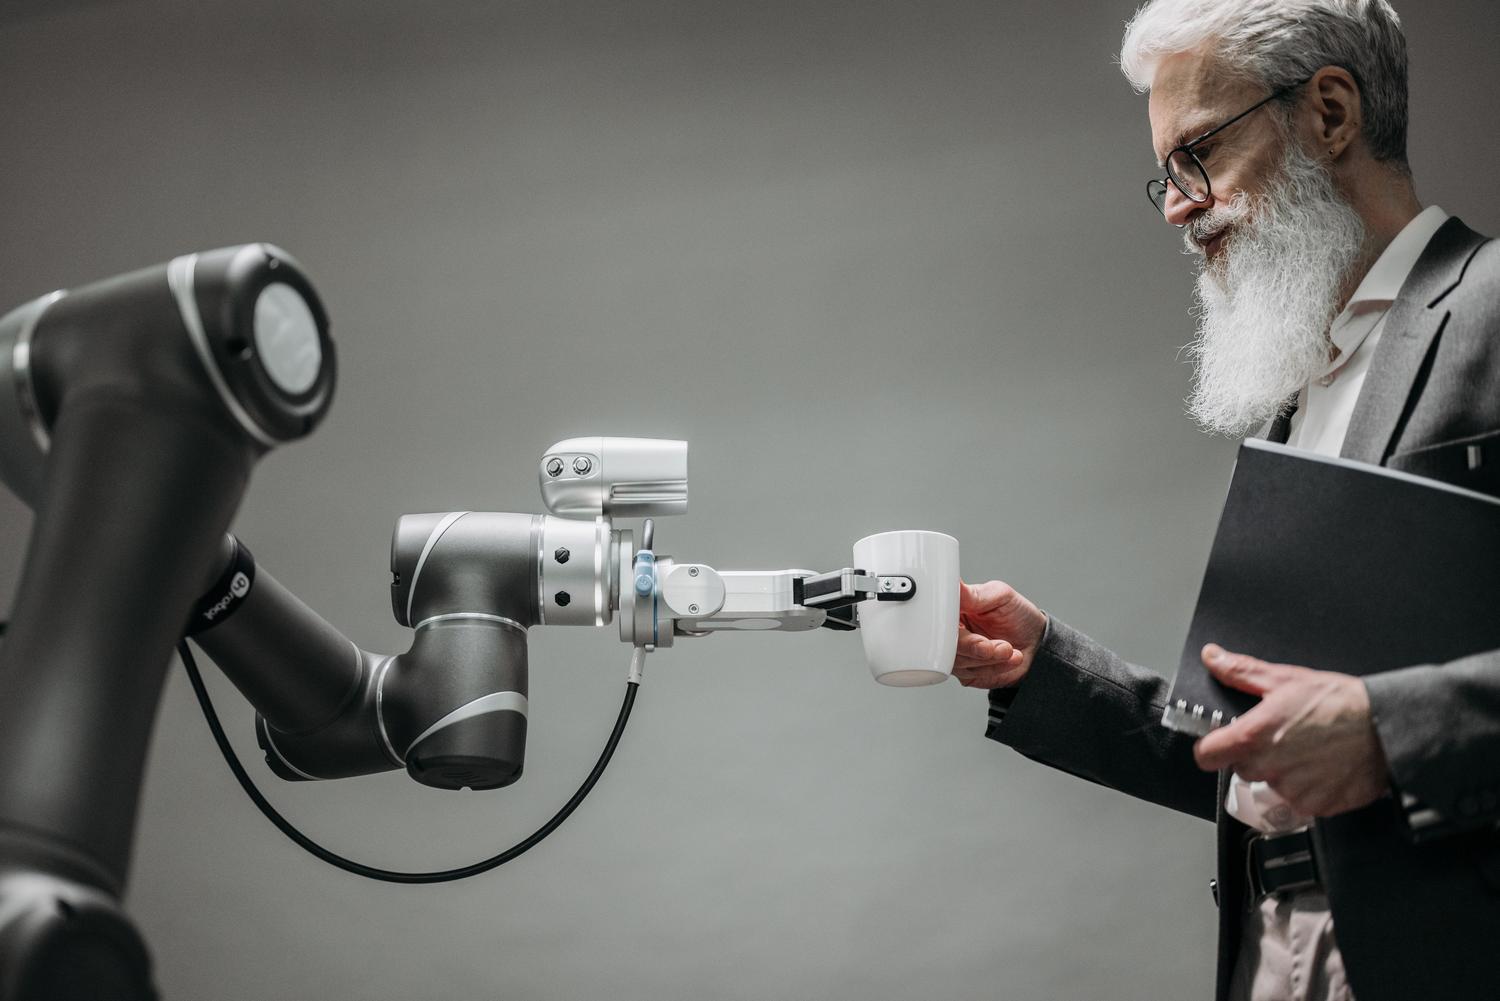
Mucha gente se pregunta si esto no es simplemente robótica de toda la vida. La respuesta es no. La robótica tradicional es fantástica para tareas repetitivas y entornos ultra controlados; un brazo que suelda siempre en el mismo punto es eficiente y barato. Sin embargo, la Physical AI brilla cuando aparece la variabilidad.
Si el objeto cambia de tamaño, si la luz varía o si surge un obstáculo imprevisto, la automatización clásica falla. La IA física permite que la máquina ajuste su movimiento sobre la marcha basándose en lo que percibe. Por tanto, si la tarea es estable, lo convencional sigue mandando, pero si el entorno es dinámico, la Physical AI es la única opción viable.
Casos de uso y aplicaciones en el mundo real
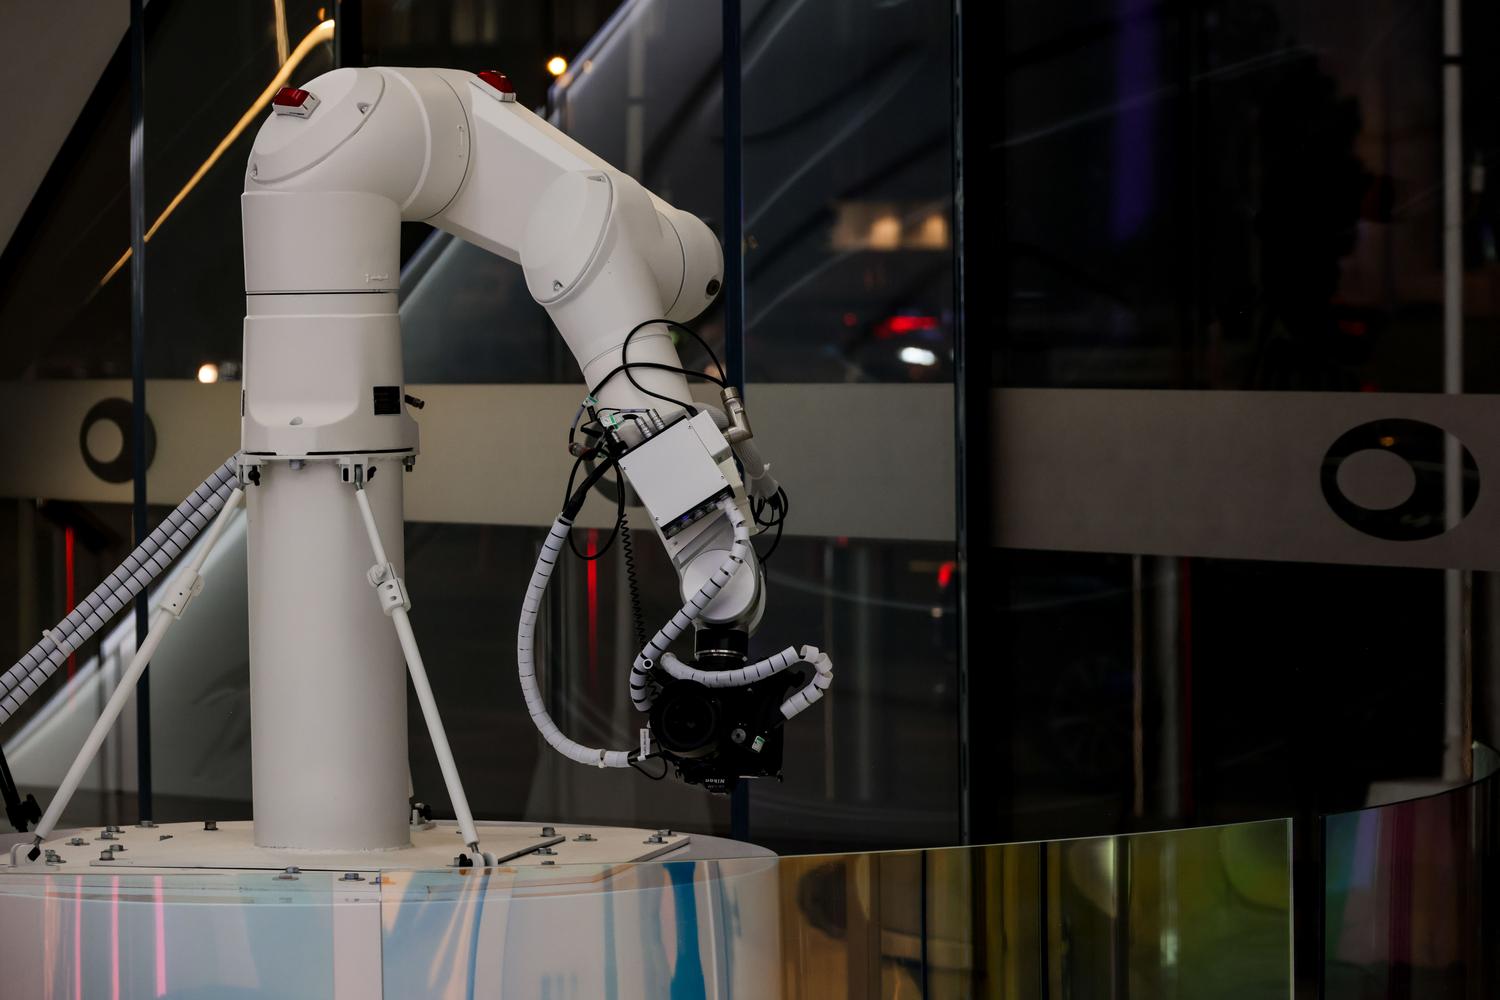
El despliegue de esta tecnología está transformando sectores enteros, moviéndose más allá de los vistosos robots humanoides para centrarse en soluciones operativas tangibles:
- Industria y Logística: El bin picking (recoger objetos mezclados en un contenedor) es un ejemplo claro. La IA identifica la pieza, calcula el agarre y adapta la fuerza según el material. También destacan los AMRs (Robots Móviles Autónomos) que recalculan rutas en almacenes llenos de gente.
- Movilidad Autónoma: Los vehículos que interpretan señales, peatones y clima en tiempo real para tomar decisiones de frenado o aceleración sin intervención humana.
- Salud y Agricultura: Desde robots quirúrgicos con una precisión milimétrica hasta tractores que distinguen una mala hierba de una planta para aplicar pesticida solo donde hace falta.
- Construcción y Mantenimiento: Drones e inspectores que analizan infraestructuras en terrenos irregulares donde nada permanece estático.
Los retos y la barrera de la implementación
Llevar la IA al mundo físico no es moco de pavo. El riesgo es mucho mayor: un error en un chatbot es una respuesta absurda, pero un error en Physical AI puede ser un accidente laboral grave. Por eso, la seguridad y el tiempo real son críticos; las decisiones deben tomarse en milisegundos y con un margen de error casi nulo.
Además, el coste de hardware y el desgaste de los componentes hacen que el despliegue sea más lento que el del software. Aquí es donde las empresas con historial industrial (como FANUC o Kawasaki) llevan ventaja, ya que poseen décadas de datos sobre cómo fallan las máquinas y cómo se comportan los materiales, algo que no se puede comprar simplemente adquiriendo más potencia de cálculo.
Estrategia para la adopción empresarial
Para un directivo, la clave no es buscar el robot más espectacular, sino localizar los cuellos de botella operativos. El camino lógico empieza por detectar procesos con alta variabilidad o escasez de mano de obra y evaluar si la solución requiere visión, movilidad o una combinación de ambas.
Lo ideal es ejecutar un POC (Prueba de Concepto) estructurado de unas pocas semanas. No se trata de hacer un show tecnológico, sino de medir si el sistema reduce los tiempos de ciclo, baja la tasa de errores o mejora la seguridad. La meta es pasar de una productividad intelectual (IA de oficina) a una productividad operativa que impacte directamente en el balance de resultados.